Полётный контроллер JIYI K3A Pro для агродронов
Полётный контроллер для сельскохозяйственных мультикоптеров с двумя GNSS-модулями и компасами, режимом AB и полётом по произвольному полигону.
Почему класс автопилота определяют не мегагерцы, а число независимых датчиков и развязка их питания.
Числом независимых инерциальных модулей и развязкой их питания, а не частотой процессора. В любительской плате датчик один, и его отказ роняет аппарат; в промышленной их два-три на разных шинах и от разных источников, а прошивка отбраковывает выпавший на лету.
Полётный контроллер читает инерциальные датчики, барометр и магнитометр, считает положение аппарата и раздаёт команды регуляторам. Частота процессора в этой работе давно перестала быть узким местом: с задачей справляется любой современный контроллер. Разделяет классы другое — что происходит, когда датчик врёт.
В любительской плате инерциальный модуль один. Если он уходит в насыщение от вибрации или выдаёт дрейф, аппарат теряет ориентацию и падает — прошивке нечего сравнивать. В промышленном контроллере ставят два-три независимых инерциальных модуля, разводят их по разным шинам и питают от разных источников, чтобы отказ одного не утянул за собой остальные. Прошивка сравнивает показания и отбраковывает выпавший датчик на лету. Именно за это, а не за процессор, платят разницу в цене.
Второй рубеж — развязка питания. Отдельные источники для датчиков, для процессора и для сервоприводов означают, что просадка на рулевых машинках при резком манёвре не уронит вычислитель. В платах без такой развязки это одна из типичных причин необъяснимых перезагрузок в полёте. Агроконтроллеры JIYI решают ту же задачу комплектом: второй барометр и резервный модуль питания PMU2, который держит контроллер при отказе основного.
Третья строка, которую смотрят до покупки, — виброразвязка инерциального блока. Резонанс рамы на оборотах моторов подмешивается в показания гироскопа; хорошая плата гасит его механически, плохая перекладывает задачу на цифровые фильтры, а те добавляют задержку в контур управления.
Совместимость с PX4 и ArduPilot проверяют по конкретной ревизии платы, а не по названию серии: производители меняют датчики внутри одной модели, и поддержка появляется в прошивке отдельным релизом.
Значения приведены по данным производителей. Полные характеристики — на карточке позиции.
| № | Модель | Процессор | IMU и резервирование | Барометр | Масса |
|---|---|---|---|---|---|
| 1 | K3A ProJIYI | — | — | — | контроллер 56 г, GPS 45 г, светодиодный индикатор 13 г, модуль питания 39 г |
| 2 | K++ V2JIYI | — | два барометра, резервный модуль питания PMU2 с функцией бесперебойного питания, двойная виброразвязка | — | комплект 321 г: контроллер 87 г, модуль питания 41 г, PMU2 44 г |
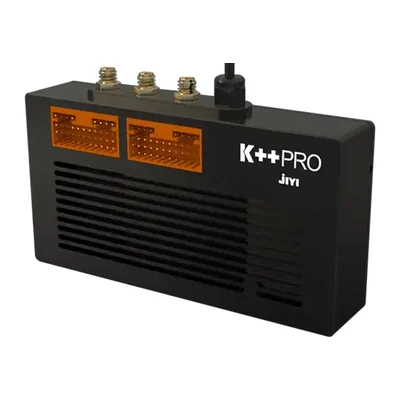
| 3 | K++ ProJIYI | — | два барометра, двойная виброразвязка | — | — |
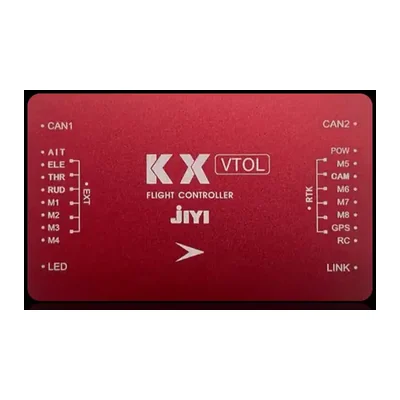
| 4 | KX-VTOLJIYI | — | — | — | комплект 180 г без аксессуаров: контроллер 80 г, модуль питания 41 г, GPS 45 г, светодиодный индикатор 14 г |
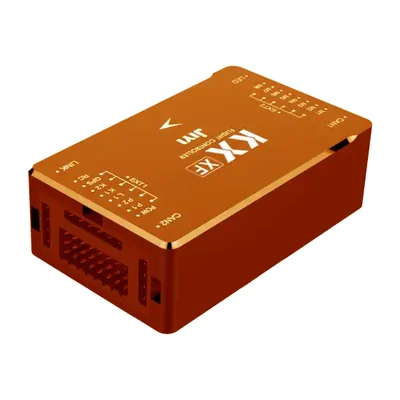
| 5 | KX-XFJIYI | — | — | — | 321 г |
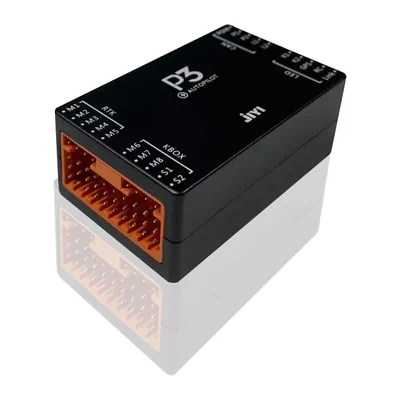
| 6 | P3JIYI | — | — | — | комплект 114 г без аксессуаров: контроллер 55 г, GPS 45 г, светодиодный индикатор 14 г |
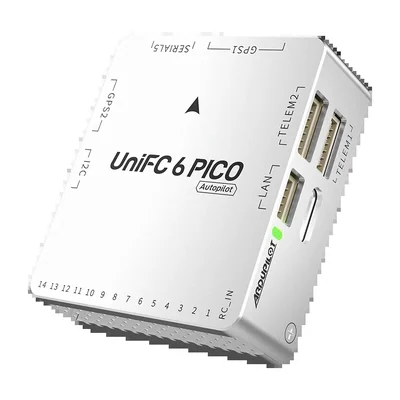
| 7 | UniFC 6 PICOSIYI | STM32H743IIK6, Arm Cortex-M7, 32 бита, 480 МГц | ICM45686 и BMI088 | ICP20100, два | около 40 г |
| 8 | PlatFly H7 FCHAKRC | STM32H743 (сопроцессор STM32F103) | ICM-42688-P и BMI088 (двойное резервирование) | BMP581 | 58 г |
| 9 | PlatFly H9 FCHAKRC | STM32H753 (сопроцессор STM32F103) | ICM-45686 ×2 и BMI088 (тройное резервирование) | BMP581 ×2 | 88,2 г |
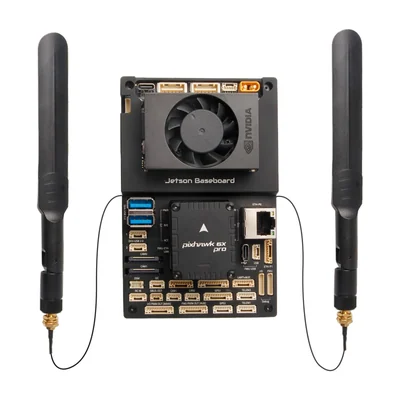
| 10 | Holybro Pixhawk Jetson Baseboard BundleHolybro | STM32H753 | 3 × ICM-45686 с технологией BalancedGyro | ICP20100 и BMP388 | 85 г без Jetson и автопилота; 185 г с Jetson, радиатором и Pixhawk 6X |
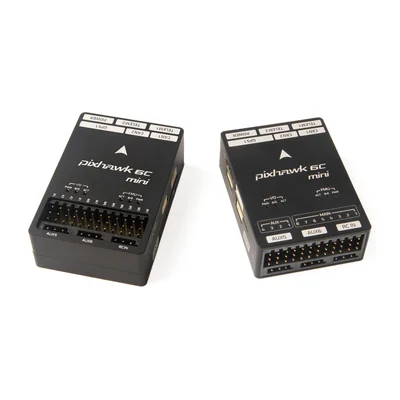
| 11 | Holybro Pixhawk 6C MiniHolybro | STM32H743 | ICM-42688-P и BMI055 | MS5611 | — |
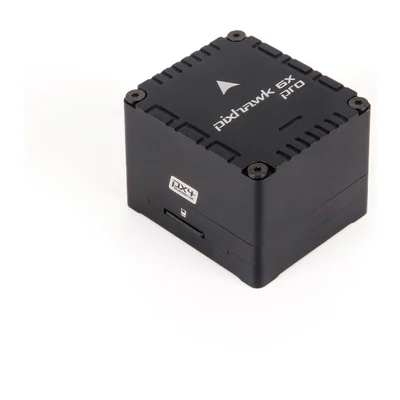
| 12 | Holybro Pixhawk 6X ProHolybro | STM32H753 | ADIS16470, IIM-42652 и ICM-45686 | ICP20100 и BMP388 | — |
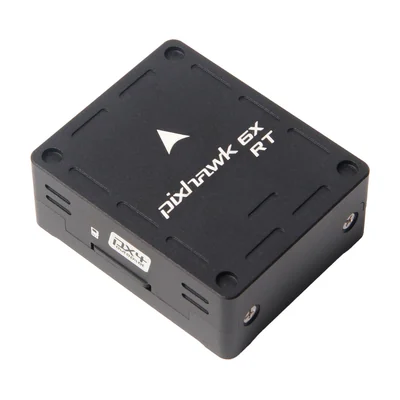
| 13 | Holybro Pixhawk 6X-RTHolybro | i.MXRT1176 | BMI088 | BMP390 | — |
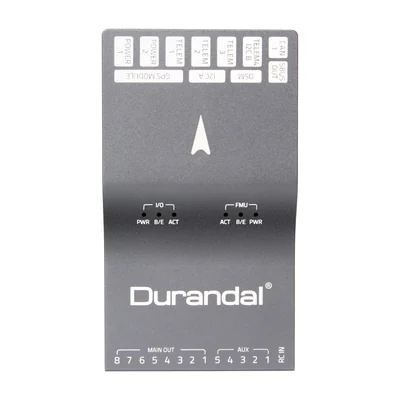
| 14 | Holybro DurandalHolybro | STM32H743, Cortex-M7, 480 МГц | ICM-20689 и BMI088 | MS5611 | 68,8 г |
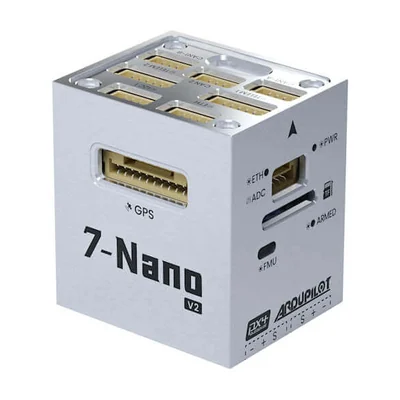
| 15 | CUAV 7-Nano V2 ControllerCUAV | STM32H753, Arm Cortex-M7, 480 МГц, 2 МБ Flash | IIM-42652 / IIM-42653, с резервированием | BMP581 / ICP-20100 | 33 г |
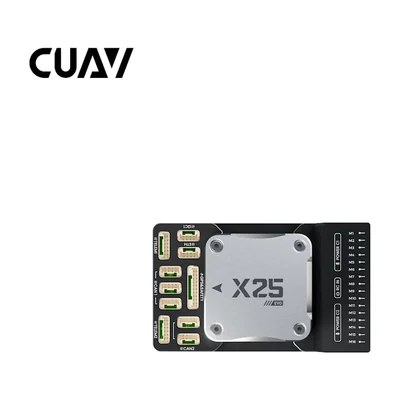
| 16 | CUAV X25 MEGA ControllerCUAV | STM32H7, Arm Cortex-M7, 480 МГц | ADIS16607 / IIM-42652 / IIM-42653 | TDK ICP-20100 / Bosch BMP581 | 108,5 г |
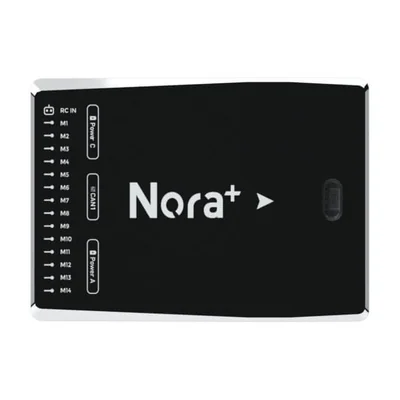
| 17 | CUAV Nora+CUAV | STM32H743/753 | ICM-42688-P, ICM-20689, ICM-20689 | MS5611×2 | 80 г |
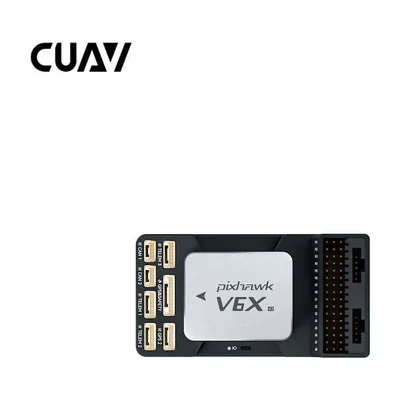
| 18 | CUAV Pixhawk V6X V2 ControllerCUAV | STM32H753IIK6 | IIM-42652, BMI088, ICM-45686 | BMP581, ICP-20100 | 97,9 г: ядро 43,1 г, несущая плата с винтами 54,8 г |
| 19 | CUAV X25 EVO ControllerCUAV | STM32H7 (Arm Cortex-M7, 480 МГц) | — | TDK ICP-20100 / Bosch BMP581 | 110 г |
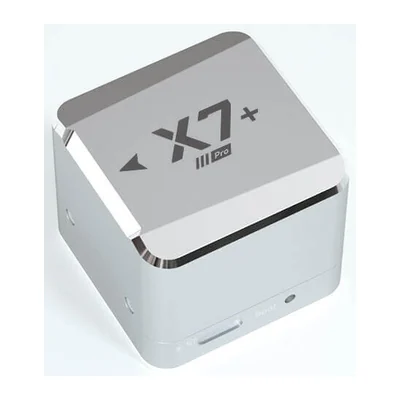
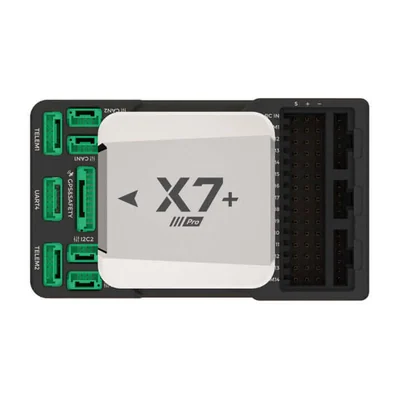
| 20 | CUAV X7+ Pro ControllerCUAV | STM32H743 (Arm Cortex-M7, 480 МГц, 2 МБ флеш, 1 МБ ОЗУ) | — | MS5611 × 2 | 101 г |
| 21 | CUAV X7+ Pro PixhawkCUAV | STM32H743 (Arm Cortex-M7, 480 МГц, 2 МБ флеш, 1 МБ ОЗУ) | — | MS5611 × 2 | 101 г |
| 22 | Holybro Pix32 v5Holybro | STM32F765, Cortex-M7, 216 МГц | ICM-20689 и BMI055 (в части выпусков ICM-20602) | MS5611 | 33,0 г |
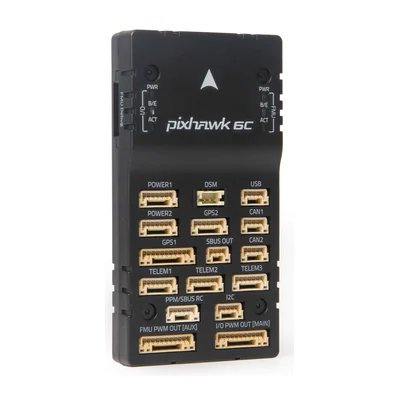
| 23 | Holybro Pixhawk 6CHolybro | STM32H743 | ICM-42688-P | MS5611 | — |
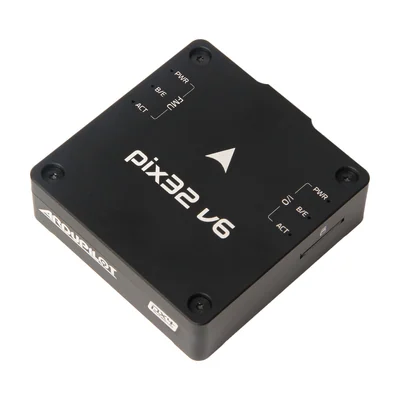
| 24 | Holybro Pix32 v6Holybro | STM32H743 | ICM-42688-P | MS5611 | 36 г |
| 25 | Holybro Pixhawk 6X (Rev 3)Holybro | STM32H753 | ICM-20649 или BMI088 | 2 × BMP388 | — |
| 26 | CUAV X7+ ControllerCUAV | STM32H743, Arm Cortex-M7, 480 МГц, 2 МБ Flash, 1 МБ RAM | ICM-42688-P, ICM-20689, ICM-20689 (тройное резервирование) | MS5611, два | 101 г |
| 27 | Cube Orange+CubePilot | STM32H757 (два ядра: Cortex-M7 и M4), 400 МГц, 1 МБ RAM, 2 МБ Flash | три комплекта акселерометров и гироскопов, два барометра, магнитометр; связь по SPI | — | — |
| 28 | Cube OrangeCubePilot | STM32H753, Arm Cortex-M7 с блоком плавающей запятой, 400 МГц, 1 МБ RAM, 2 МБ Flash | три комплекта акселерометров и гироскопов, два барометра, магнитометр; связь по SPI | — | — |
| 29 | Cube PurpleCubePilot | STM32F427, Arm Cortex-M4 с блоком плавающей запятой, 168 МГц, 256 КБ RAM, 2 МБ Flash | три комплекта акселерометров и гироскопов, два барометра, магнитометр; связь по SPI | — | — |
| 30 | SIYI N7 AutopilotSIYI | STM32H743IIK6, Cortex-M7, 480 МГц, 2 МБ Flash, 1 МБ RAM | BMI088 и ICM20689 | MS5611 | 57 г |
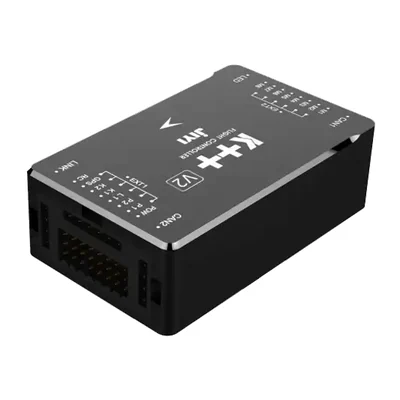
Полётный контроллер для сельскохозяйственных мультикоптеров с двумя GNSS-модулями и компасами, режимом AB и полётом по произвольному полигону.
Контроллер JIYI для агродронов: резервированное питание, два барометра, двойная виброразвязка и поддержка радаров, RTK и расходомеров.
Компактный контроллер для агродронов на алгоритмах K++, в котором RTK, модуль питания и 4G-модуль объединены в одном корпусе.
Промышленный контроллер JIYI для VTOL-аппаратов с подъёмной квадросхемой, питанием от 3S до 14S и настройкой через Android-приложение.
Контроллер JIYI для патрульных аппаратов самолётной схемы и летающего крыла с горизонтальной скоростью полёта 20–35 м/с.
Компактный контроллер JIYI для небольших мультикоптеров: учебных, модельных и для инспекции ЛЭП. Комплект массой 114 г.
Процессор STM32H743IIK6, 480 МГц; два инерциальных модуля и два барометра; 14 выходов PWM и Ethernet 100 Мбит/с; корпус 49 × 42,6 × 16,2 мм, масса около 40 г.
Автопилот стандарта Pixhawk FMUv6C на STM32H743 с сопроцессором STM32F103, двойным резервированным IMU, 16 выходами PWM и двумя CAN FD; масса 58 г.
Автопилот стандарта Pixhawk FMU V6X с тройным резервированным IMU, двумя барометрами BMP581, интерфейсом Ethernet 100 Мбит/с и 16 выходами PWM; масса 88,2 г.
Несущая плата Holybro Pixhawk Jetson Baseboard: автопилот Pixhawk и Jetson Orin NX/Nano на одной плате, связь по UART, CAN и Ethernet, 2 × MIPI CSI, питание 7–24 В.
Компактный автопилот Holybro Pixhawk 6C Mini на STM32H743: два IMU (ICM-42688-P и BMI055), барометр MS5611, магнитометр IST8310, рабочая температура −40…+85 °C.
Автопилот Holybro Pixhawk 6X Pro: STM32H753 и три IMU, включая промышленный ADIS16470, барометры ICP20100 и BMP388, рабочая температура −25…+85 °C.
Автопилот Holybro Pixhawk 6X-RT на процессоре NXP i.MX RT1176 с сопроцессором STM32F103: BMI088, BMP390, BMM150, 8 UART.
Основной процессор STM32H743, сопроцессор STM32F100; два IMU — ICM-20689 и BMI088; барометр MS5611; виброразвязка и подогрев IMU; 80 × 45 × 20,5 мм, 68,8 г.
Компактный полётный контроллер 30,5 × 25,5 мм и 33 г на STM32H753 (480 МГц): два IMU IIM-42652 и IIM-42653, магнитометр IIS2MDCTR, Ethernet, 14 выходов PWM, 5 UART.
Полётный контроллер на STM32H7 с тактическим IMU ADIS16607 и двумя IIM-4265x, магнитометр RM3100, барометры ICP-20100 и BMP581, питание через PMU 2 Lite, 108,5 г.
Полётный контроллер Nora+ на STM32H743/753 с тремя IMU (ICM-42688-P и два ICM-20689), двумя барометрами MS5611 и магнитометром RM3100, 2 шины CAN, 80 г.
Полётный контроллер CUAV Pixhawk V6X V2 по стандарту FMUv6X: STM32H753, три IMU, два барометра, магнитометр RM3100, 16 выходов PWM, Ethernet, две шины CAN, 97,9 г.
Полётный контроллер на STM32H7 с магнитометром RM3100 и барометрами ICP-20100 и BMP581, пять портов CAN на двух шинах, питание через PMU 2 Lite 20–70 В, 110 г.
Полётный контроллер X7+ Pro на STM32H743 (480 МГц): два барометра MS5611, магнитометр RM3100, 5 UART, 2 CAN, 77 × 45,5 × 39 мм, 101 г.
Полётный контроллер X7+ Pro в исполнении Pixhawk на STM32H743: два барометра MS5611, магнитометр RM3100, 5 UART, 2 CAN, 101 г.
Основной процессор STM32F765, сопроцессор STM32F100; два IMU — ICM-20689 и BMI055; барометр MS5611; магнитометр IST8310; 45 × 45 × 13,5 мм, 33 г.
Магнитометр IST8310; габариты 84,8 × 44 × 12,4 мм. Основной процессор STM32H743; акселерометр и гироскоп ICM-42688-P; барометр MS5611.
Автопилот Holybro Pix32 v6 на STM32H743 с сопроцессором STM32F103: ICM-42688-P, MS5611, IST8310, 44,8 × 44,8 мм, 36 г.
Автопилот Holybro Pixhawk 6X на STM32H753 480 МГц: резервированные IMU и два барометра BMP388, магнитометр BMM150, стандарт Pixhawk Autopilot Bus.
Модульный автопилот на H7 с тройным резервированием инерциальных датчиков, термостабилизацией и встроенной виброразвязкой. Модуль CORE снимается с несущей платы — совместим с X7, X7 Pro и V5+.
Автопилот-модуль CubePilot Cube Orange+ на двухъядерном STM32H757 (400 МГц): тройное резервирование IMU, подогрев и виброразвязка датчиков, любая несущая плата Cube.
Автопилот-модуль CubePilot Cube Orange на STM32H753 (400 МГц): тройное резервирование IMU, два барометра, подогрев и виброразвязка датчиков, 14 выходов PWM.
Автопилот-модуль CubePilot Cube Purple на STM32F427 (168 МГц): тройное резервирование IMU, два барометра, подогрев датчиков, совместим с несущими платами Cube.
Основной процессор STM32H743, 480 МГц, и сопроцессор STM32F103; два IMU — BMI088 и ICM20689; барометр MS5611; магнитометр IST8310; 4 UART, CAN, 8 выходов PWM и 5 программируемых.
Пришлите спецификацию или артикул — посмотрим по каждой позиции и ответим с ценой и сроком в течение одного рабочего дня.