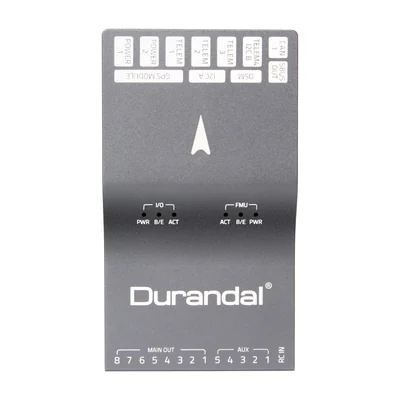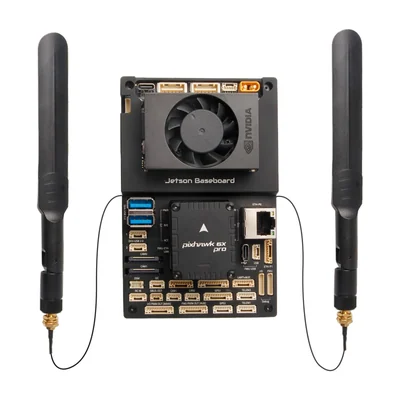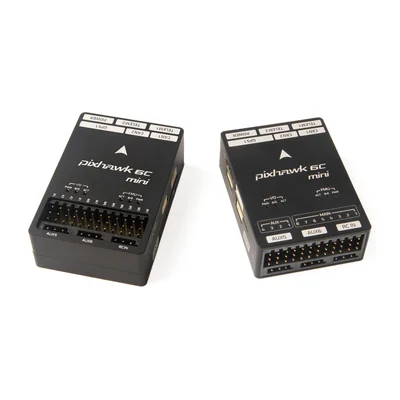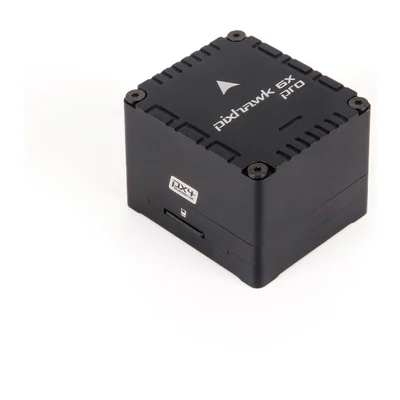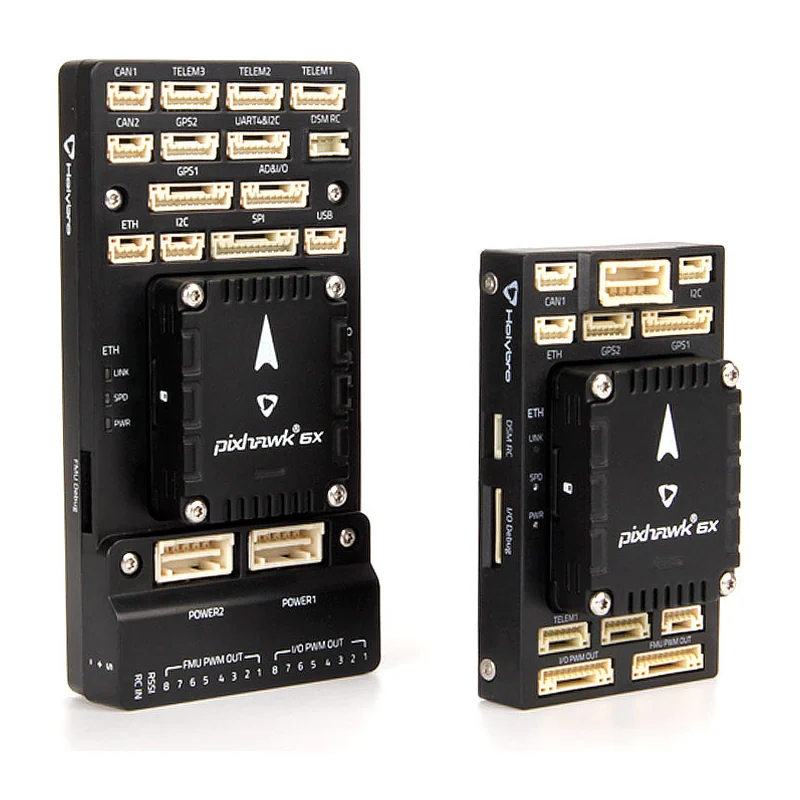
Полётный контроллер Holybro Pixhawk 6X (Rev 3)
Автопилот Holybro Pixhawk 6X на STM32H753 480 МГц: резервированные IMU и два барометра BMP388, магнитометр BMM150, стандарт Pixhawk Autopilot Bus.
- Артикул
- Holybro Pixhawk 6X (Rev 3)
- Производитель
- Holybro, Китай
- Расчёты
- в рублях по договору; валютный платёж поставщику и валютный контроль — на нашей стороне
- Срок
- от 3 недель до отгрузки из чего складывается
- Линейка
- Другие модели линейки →
Чего в карточке нет: монтажные отверстия, масса — пришлём по запросу.
Входит в подборку «Полётные контроллеры: подбор по резервированию»
Ответим ценой и сроком в течение одного рабочего дня. Объём партии уточним при расчёте.
- Данные производителяХарактеристики взяты со страницы модели или из даташита, без пересказов посредников.
- Документы для таможни и бухгалтерииКонтракт, инвойс, декларация на товары, УПД со статусом счёта-фактуры.
- Замена брака за наш счётПовторную логистику берём на себя, образцы перед серией — по запросу.
Коротко
Полётный контроллер Holybro Pixhawk 6X (Rev 3) — акселерометр и гироскоп ICM-20649 или BMI088, основной процессор STM32H753, процессор ввода-вывода STM32F103. Из остального: магнитометр BMM150. Производитель — Holybro, Китай; раздел каталога — полётные контроллеры.
Характеристики
- Основной процессор
- STM32H753
- Процессор ввода-вывода
- STM32F103
- Акселерометр и гироскоп
- ICM-20649 или BMI088
- Магнитометр
- BMM150
- Барометр
- 2 × BMP388
- Параметры основного процессора
- Cortex-M7, 480 МГц, 2 МБ флеш, 1 МБ ОЗУ
- Параметры процессора ввода-вывода
- Cortex-M3, 72 МГц, 64 КБ SRAM
- Дополнительные IMU
- ICM-42688-P, ICM-42670-P
- Напряжение питания (макс.)
- 6 В
- Питание по USB
- 4,75–5,25 В
- Вход сервошины
- 0–36 В
- Модуль FMU
- 38,8×31,8×14,6 мм, 23 г
- Стандартная базовая плата
- 52,4×103,4×16,7 мм, 51 г
- Мини базовая плата
- 43,4×72,8×14,2 мм, 26,5 г
- Стандарт
- FMUv6X, Pixhawk Bus
- Прошивка
- PX4 (предустановлена)
Описание
Полётный контроллер стандарта FMUv6X с модульной конструкцией: модуль FMU устанавливается на базовую плату через разъёмы Pixhawk Bus на 100 и 50 контактов. Поставляется с предустановленной прошивкой PX4.
Основной процессор — STM32H753 (Cortex-M7, 480 МГц, 2 МБ флеш, 1 МБ ОЗУ), процессор ввода-вывода — STM32F103 (Cortex-M3, 72 МГц). Тройное резервирование IMU (ICM-20649 или BMI088, ICM-42688-P, ICM-42670-P) и два барометра BMP388 на отдельных шинах; IMU термостабилизированы и виброразвязаны. Встроен Ethernet PHY для связи с бортовым компьютером.
Питание — до 6 В, по USB 4,75–5,25 В, вход сервошины 0–36 В. Модуль FMU — 38,8 × 31,8 × 14,6 мм и 23 г; стандартная база — 51 г, мини — 26,5 г. Для работы нужны и модуль, и базовая плата.
Комплекты включают модуль, стандартную или мини базу, модуль питания PM02D HV и кабели, опционально GPS M9N или M10 (требует PX4 1.14 / ArduPilot 4.3 и новее).
Характеристики приведены по данным производителя: страница модели ↗
Другие позиции этой линейки
Тот же производитель и тот же тип изделия — отличаются размером, характеристиками или исполнением.