CUAV · Китай
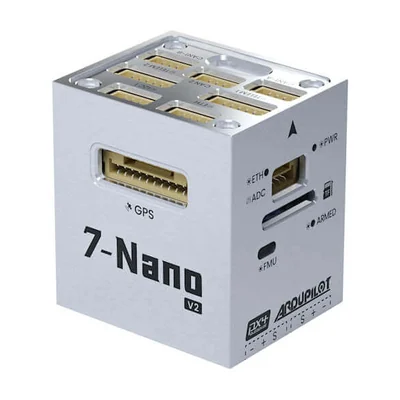
CUAV 7-Nano V2 Controller

Полётный контроллер CUAV Pixhawk V6X V2 по стандарту FMUv6X: STM32H753, три IMU, два барометра, магнитометр RM3100, 16 выходов PWM, Ethernet, две шины CAN, 97,9 г.
Чего в карточке нет: прошивка, монтажные отверстия — пришлём по запросу.
Входит в подборку «Полётные контроллеры: подбор по резервированию»
Ответим ценой и сроком в течение одного рабочего дня. Объём партии уточним при расчёте.
Полётный контроллер CUAV Pixhawk V6X V2, STM32H753, Ethernet — процессор STM32H753IIK6, акселерометр и гироскоп IIM-42652, BMI088, ICM-45686, питание USB 4,75–5,25 В; модуль питания PMU 2 Lite 12–70 В; вход питания платы 4,85–5,45 В. Из остального: версия Pixhawk V6X V2. Прочее: масса 97,9 г: ядро 43,1 г, несущая плата с винтами 54,8 г, габариты 45×85,1×29,2 мм, рабочая температура −20…+85 °C. Производитель — CUAV, Китай; раздел каталога — полётные контроллеры.
CUAV Pixhawk V6X V2 — полётный контроллер открытого стандарта Pixhawk FMUv6X для мультироторов, самолётов и VTOL под PX4 и ArduPilot. Конструктивно это вычислительное ядро на STM32H753IIK6 массой 43,1 г, установленное на несущую плату с разъёмами массой 54,8 г; в сборе — 97,9 г и 45 × 85,1 × 29,2 мм.
Датчики продублированы: три инерциальных модуля (IIM-42652, BMI088 и ICM-45686), два барометра (BMP581 и ICP-20100) и магнитометр RM3100. Резервирование позволяет автопилоту исключить отказавший или зашумлённый датчик без потери управления.
Интерфейсы: 16 выходов PWM, два порта GPS (на первом — I2C и кнопка безопасности), три порта телеметрии, отдельный UART4, две шины CAN и Ethernet для связи с бортовым компьютером. Питание — от модуля PMU 2 Lite с входом 12–70 В или по USB; рабочая температура от −20 до +85 °C.
Характеристики приведены по данным производителя: страница модели ↗
Тот же производитель и тот же тип изделия — отличаются размером, характеристиками или исполнением.