Справочник
F4, F7, H7 в названии полётного контроллера: что стоит за буквой
Что на самом деле меняется при переходе с F4 на H7 и почему это почти никогда не про скорость.
Буква — это семейство микроконтроллера, а не класс платы
F4, F7 и H7 — семейства STM32. Цифра говорит о поколении ядра и тактовой частоте: F4 работает на 168 МГц, F7 — на 216, H7 — на 480. Само по себе это давно не узкое место: цикл управления мультиротора укладывается в возможности даже F4.
Разница вылезает в другом. У F4 меньше флеш-памяти, и современные прошивки в неё перестают помещаться целиком — производители режут функции сборки, чтобы уложиться. У H7 памяти хватает на полный набор, на логирование в фоне и на пару дополнительных задач вроде обработки данных дальномера.
Второе — число аппаратных UART. Приёмник, телеметрия, GPS, ESC-телеметрия, цифровой видеотракт: каждому нужен свой порт. На F4 их обычно три-четыре, и выбирать приходится между GPS и телеметрией; на H7 — шесть-восемь, и вопрос не встаёт.
Буква не гарантирует памяти: самый распространённый F7 в полётных контроллерах, STM32F722, имеет те же 512 КБ флеш-памяти, что и F411, а F745 и F765 — 1–2 МБ. Объём смотрят по конкретному чипу, а не по семейству.
| Семейство | Частота | Типовая флеш-память | UART | Где разница заметна |
|---|---|---|---|---|
| F4 | 168 МГц | 512 КБ – 1 МБ | 3–4 | урезанные сборки прошивки, нехватка портов |
| F7 | 216 МГц | 512 КБ – 2 МБ | 4–6 | компромисс, встречается всё реже |
| H7 | 480 МГц | 2 МБ | 6–8 | полная прошивка, логирование, запас портов |
Что важнее буквы
Инерциальный модуль. BMI270, ICM-42688-P и MPU6000 ведут себя по-разному на вибрации: у одних выше предел насыщения, у других лучше шум на малых углах. Плата с посредственным датчиком на H7 проиграет плате с хорошим датчиком на F7.
Виброразвязка. Если инерциальный блок посажен жёстко, резонанс рамы подмешивается в гироскоп, и его приходится давить цифровыми фильтрами — а каждый фильтр добавляет задержку прямо в контур управления.
Питание. Отдельный источник для датчиков и запас по току BEC означают, что просадка на сервоприводах не уронит вычислитель. Это самая частая причина перезагрузок в полёте, и к процессору она отношения не имеет.
Стек, AIO и раздельный монтаж
Стек — контроллер и регулятор в одном габарите с общим разъёмом. Компактно, но при отказе одной платы меняется весь узел, а тепло от регулятора греет датчики контроллера.
AIO добавляет в ту же плату ещё и приёмник с видеопередатчиком. Это минимум проводов и минимум ремонтопригодности.
Раздельный монтаж тяжелее и требует места, но позволяет менять узлы по отдельности и разносить греющиеся части. На аппаратах, которые чинят, а не выбрасывают, обычно выбирают его.
Совместимость с прошивкой проверяют по ревизии
Поддержка платы в ArduPilot или PX4 появляется отдельным релизом и привязана к конкретной ревизии: производители меняют датчики внутри одной модели, не меняя названия.
Практическое правило: перед покупкой найти файл описания платы в репозитории прошивки и убедиться, что он есть и совпадает по датчикам с тем, что написано на странице модели.
Полётные контроллеры в каталоге
Позиции каталога, к которым относится всё сказанное выше.
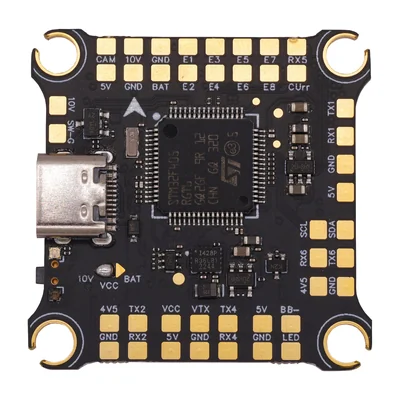
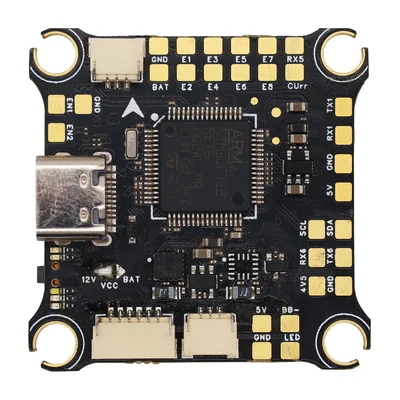

Полётный контроллер HGLRC H743 8S Mini V1, ICM42688, с регулятором 60A 4-в-1
Полётный контроллер HGLRC SPECTER F722 Lite, ICM42688, приёмник ELRS 2,4 ГГц
Разделы каталога по теме
Рядом по теме
- Инерциальный модуль (IMU): выбор, виброразвязка и монтажХороший датчик на плохой развязке проигрывает среднему на правильной.
- Логи полётного контроллера: что смотреть после аварииПричину почти всегда видно в логах. Вопрос в том, знаете ли вы, на какие четыре графика смотреть.
- DShot, Multishot и PWM: протоколы управления регуляторомЦифровой протокол выигрывает не скоростью, а тем, что его не надо калибровать.
- Приёмник: диверсити, телеметрия и поведение при потере связиДве антенны нужны не для дальности. Они нужны для того, чтобы провал одной не был провалом связи.