Шинные сервоприводы CAN и RS-485
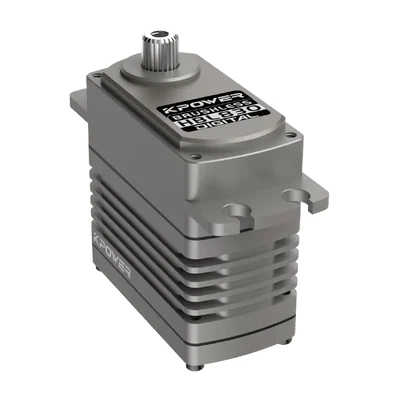
Сервоприводы, которыми управляют не ШИМ-сигналом по отдельному проводу, а командами по общей шине, и которые отвечают — сообщают положение, ток и температуру. В разделе Kpower HBL820-CAN на шине CAN с питанием 24 В и моментом 12 кг·см, DHV828 с интерфейсами RS-485 и TTL на 9–13 В и 30 кг·см, мотор EC5013 со встроенным FOC-драйвером, CAN и CANopen и защитой IP54, силовой Happymodel Super400 CAN на 400 кгс·см с питанием 16–28 В, а также шинные сервоприводы DFRobot SER0059, SER0069 и SER0070.
Шина позволяет подключить несколько сервоприводов к одному кабелю, каждому задаётся свой адрес. Полётный контроллер или бортовой компьютер видит, где находится каждый привод и не перегружен ли он, и может обнаружить отказ — для рулей крупного самолёта или механизмов полезной нагрузки это важнее, чем экономия проводов. CAN и RS-485 устойчивы к помехам на длинных линиях.
Сервопривод подбирают по интерфейсу и протоколу, совместимому с автопилотом или контроллером, моменту, напряжению питания и обратной связи. Если автопилот работает только с ШИМ, нужен сервопривод с поддержкой и ШИМ, и шины или переходник.
Как выбрать
Сверяют по: интерфейс, момент, питание, скорость, масса
Сводная таблица характеристик
Значения приведены по данным производителей. Колонки, не заполненные у большинства позиций раздела, в таблицу не выводятся.
| Модель | Интерфейс | Питание | Скорость | Масса |
|---|---|---|---|---|
| DHV828Kpower | PWM, UART-TTL и RS-485 | 9–13 В | 0,13 с/60° | 72 г |
| HBL820-CANKpower | CAN, магнитный энкодер, стальные шестерни | 18–28 В, ток стопорения 2,1 А | 0,16 с/60° | 65 г |
| EC5013Kpower | — | 24 В номинал, диапазон 12–48 В, 3,8 А (пик 44,8 А) | — | 220 г |
| SER0059DFRobot | — | 4,8–7,4 В | 0,07 с на 60° при 6 В (143 об/мин) | 12,5 г±0,2 |
| SER0070DFRobot | полудуплексный UART (8 бит данных, 1 стоп-бит, без контроля чётности) | 4–14 В | 0,222 с/60° (45 об/мин) | 55±1 г |
| SER0069DFRobot | полудуплексный UART (8 бит данных, 1 стоп-бит, без контроля чётности) | 4–7,4 В | 0,238 с/60° при 6 В (42 об/мин); 0,192 с/60° при 7,4 В (52 об/мин) | 55±1 г |
| Happymodel Super400 CAN 400KG High Torque Smart CAN ServoHappymodel | шина CAN | 16–28 В, номинальное 24 В | 0,46 с/60° при 24 В | 760 г |




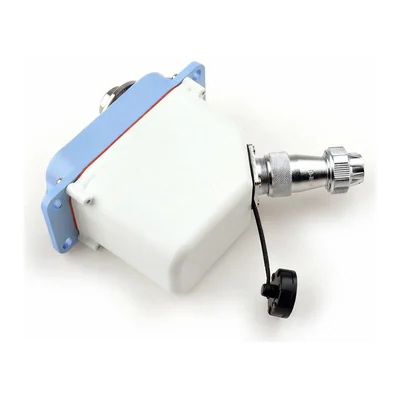
Сервопривод Happymodel Super400 CAN, 400 кгс·см, шина CAN, 16–28 В
Производители в разделе
Подборки по этому разделу
Вопросы по разделу
- Чем шинный сервопривод отличается от обычного?
- Обычный получает команду ШИМ-сигналом и ничего не сообщает обратно. Шинный управляется цифровыми командами по CAN, RS-485 или UART и передаёт положение, ток и температуру, а несколько приводов подключаются к одной линии.
- CAN или RS-485?
- Обе шины помехоустойчивы и рассчитаны на длинные линии. CAN поддерживают многие автопилоты через DroneCAN и промышленный CANopen. RS-485 распространён в промышленной автоматике и робототехнике. Выбор определяет то, что поддерживает контроллер.
- Что такое FOC-драйвер?
- Векторное управление бесколлекторным мотором: драйвер управляет током фаз так, что мотор работает плавно и точно держит момент на малых оборотах. У Kpower EC5013 такой драйвер встроен в корпус мотора.
- Производители каких марок собраны в разделе «Шинные сервоприводы CAN и RS-485»?
- DFRobot, Happymodel, Kpower. Характеристики в карточках приведены по странице модели или даташиту производителя, без пересказов посредников.
- По каким характеристикам сравнивают позиции раздела «Шинные сервоприводы CAN и RS-485»?
- Чаще всего в карточках этого раздела заполнены: питание, масса, скорость, габариты, угловая скорость, момент номинальный, угол поворота, совместимая батарея. Значения разобраны по единым полям, поэтому позиции разных производителей сравнимы строка в строку.
- Откуда взяты характеристики позиций раздела?
- Со страницы модели у производителя. Ссылка на первоисточник стоит в самом низу карточки, чтобы значение можно было сверить.
- Почему в карточке пустое поле характеристики?
- Значит, производитель этот параметр не публикует. Мы не переносим цифры из чужих каталогов и не достраиваем их по соседним моделям: пустая строка честнее правдоподобной.