Справочник
Моторы подвеса: прямой привод, датчик угла и момент
Подвес стабилизирует не мотором, а тем, насколько точно он знает, где сейчас находится.
Почему прямой привод
Редуктор вносит люфт и трение. Для подвеса, который должен отрабатывать доли градуса, это неприемлемо: люфт превращается в дрожание картинки, а трение — в запаздывание.
Поэтому подвесы строят на бесколлекторных моторах прямого привода: ротор соединён с осью жёстко, без передачи. Момент невелик, но и нагрузка мала — надо только компенсировать возмущения, а не поднимать вес.
Такой мотор наматывают большим числом витков тонкого провода: получается низкий KV, высокий момент на малых оборотах и плавное движение без рывков.
| Ось подвеса | Что компенсирует | Требования к мотору |
|---|---|---|
| Тангаж (pitch) | наклон вперёд-назад | несёт только камеру: момент по её массе и вылету объектива |
| Крен (roll) | наклон аппарата вбок | несёт камеру с мотором тангажа: момент средний |
| Рыскание (yaw) | разворот | несёт весь подвес: наибольший момент инерции, важна плавность |
Датчик угла решает точность
Бесколлекторный мотор сам по себе не знает своего положения. Его сообщает датчик: магнитный энкодер на оси или инерциальный модуль на платформе.
Магнитный энкодер даёт абсолютный угол — у 14-битного AS5048A это около 0,02° — и позволяет контроллеру знать положение без калибровки. Без него подвес приходится «нащупывать» при включении.
Инерциальный модуль на камере измеряет не угол мотора, а абсолютную ориентацию платформы — именно то, что нужно стабилизировать. Лучшие подвесы используют оба источника.
Момент и балансировка
Правильно отбалансированный подвес почти не требует момента: камера сама остаётся в положении равновесия, а мотор только удерживает её от возмущений.
Разбалансированный подвес заставляет мотор постоянно работать против силы тяжести. Он греется, потребляет больше и хуже отрабатывает быстрые движения.
Поэтому балансировка — не тонкая настройка, а обязательный этап: сначала механика, потом коэффициенты регулятора. В обратном порядке не работает.
Что смотреть при подборе
Посадочный диаметр и высота статора под массу камеры. Недостаточный момент проявляется как «плавание» кадра на ветру, избыточный — как лишняя масса.
Наличие сквозного отверстия в оси для проводов. Провод, проложенный снаружи, скручивается и ограничивает угол поворота.
Число полюсов. Больше полюсов — плавнее движение на малых скоростях и меньше зубцовый момент, который на подвесе виден как мелкое подрагивание.
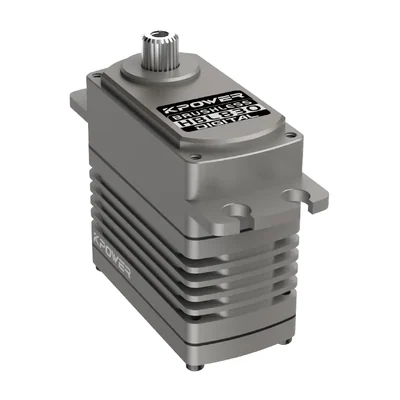
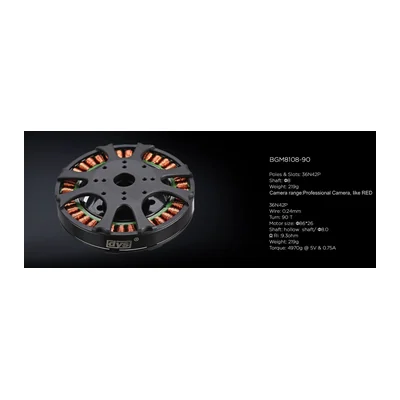
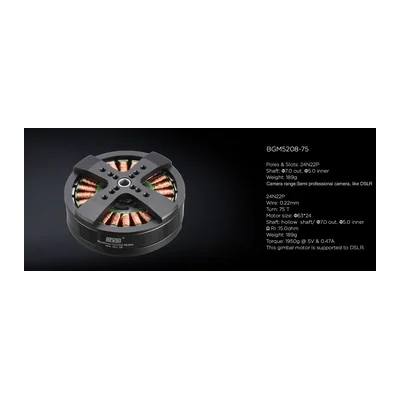
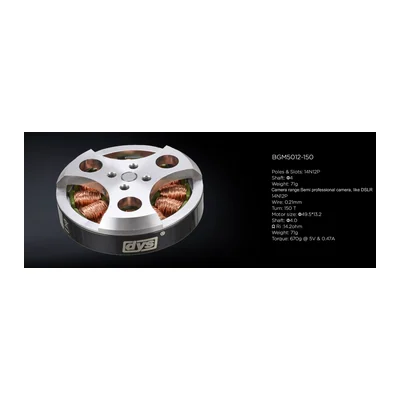
Момент производители пишут по-разному: iPower — в г·см, T-Motor и Kpower — в Н·м, DYS — граммами массы камеры, которую мотор держит. Сравнивают, пересчитав: 1 Н·м — около 10 200 г·см. У iPower большинство моторов есть в исполнении с энкодером AS5048A.
Моторы подвесов в каталоге
Позиции каталога, к которым относится всё сказанное выше.


Разделы каталога по теме
Рядом по теме
- Трёхосевая стабилизация подвеса: что даёт каждая осьДве оси убирают наклон. Третья убирает то, что остаётся: разворот кадра при манёвре.
- Инерциальный модуль (IMU): выбор, виброразвязка и монтажХороший датчик на плохой развязке проигрывает среднему на правильной.
- Оптический зум против цифрового: где кончается «30-кратный»Число в рекламе почти всегда произведение двух разных вещей, и полезная из них только одна.