Полётные контроллеры для дронов
Автопилоты и полётные контроллеры для мультироторов, самолётных БПЛА и VTOL: платы стандарта Pixhawk и компактные контроллеры для FPV.
Сверяют по: процессор, гироскоп, прошивка, монтажные отверстия, масса
Сводная таблица характеристик
Значения приведены по данным производителей. Колонки, не заполненные у большинства позиций раздела, в таблицу не выводятся.
| Модель | Процессор | Масса |
|---|---|---|
| Holybro Pixhawk 6X-RTHolybro | i.MXRT1176 | — |
| Holybro DurandalHolybro | — | 68,8 г |
| Holybro Kakute H743-WingHolybro | STM32H743, 480 МГц, 1 МБ RAM, 2 МБ Flash | 28 г с платой-удлинителем USB |
| Holybro Kakute F4 V2.4 StacksHolybro | STM32F405 | 7 г |
| Holybro Kakute F4 V2.4 (MPU6000)Holybro | STM32F405 | 7 г |
| Holybro Kakute H7 v1.5 StacksHolybro | STM32H743 32-разрядный, 480 МГц | 8 г |
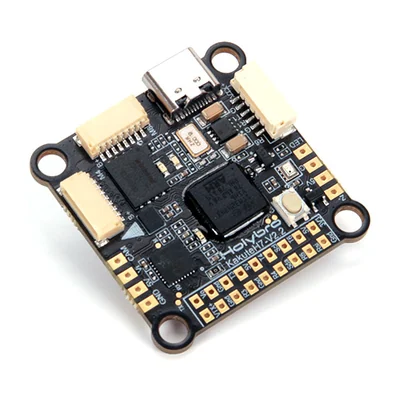
| Holybro Kakute H7Holybro | STM32H743 32-разрядный, 480 МГц | 8 г |
| CUAV 7-Nano V2 ControllerCUAV | STM32H753, Arm Cortex-M7, 480 МГц, 2 МБ Flash | 33 г |
| CUAV X25 MEGA ControllerCUAV | STM32H7, Arm Cortex-M7, 480 МГц | 108,5 г |
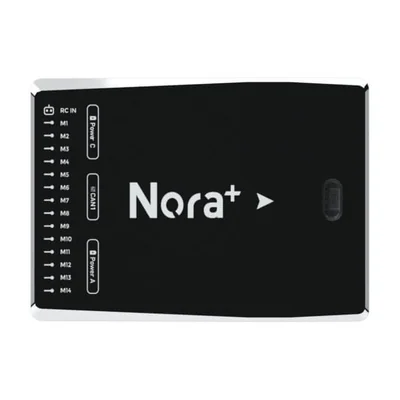
| CUAV Nora+CUAV | STM32H743/753 | 80 г |
| CUAV Pixhawk V6X V2 ControllerCUAV | STM32H753IIK6 | 97,9 г: ядро 43,1 г, несущая плата с винтами 54,8 г |
| CUAV X25 EVO ControllerCUAV | STM32H7 (Arm Cortex-M7, 480 МГц) | 110 г |
| CUAV X7+ Pro ControllerCUAV | STM32H743 (Arm Cortex-M7, 480 МГц, 2 МБ флеш, 1 МБ ОЗУ) | 101 г |
| CUAV X7+ Pro PixhawkCUAV | STM32H743 (Arm Cortex-M7, 480 МГц, 2 МБ флеш, 1 МБ ОЗУ) | 101 г |
| Holybro Pix32 v5Holybro | — | 33,0 г |
| Holybro Kakute H7 v2 StacksHolybro | — | — |
| Holybro Kakute H7 Mini StacksHolybro | — | — |
| Holybro Pixhawk 6CHolybro | — | — |
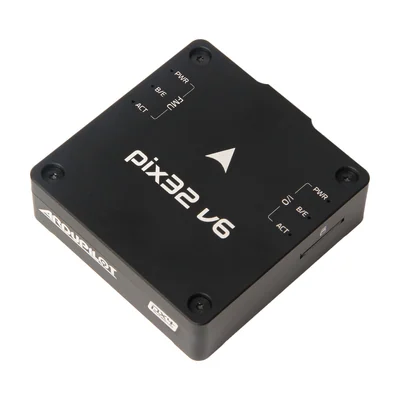
| Holybro Pix32 v6Holybro | — | 36 г |
| Holybro Kakute H7 V2Holybro | STM32H743 32-разрядный, 480 МГц | 8 г |
| Holybro Pixhawk 6X (Rev 3)Holybro | — | — |
| Matek H7A3-slimMatek Systems | STM32H7A3RIT6 Cortex-M7 280 МГц, 2 МБ flash | — |
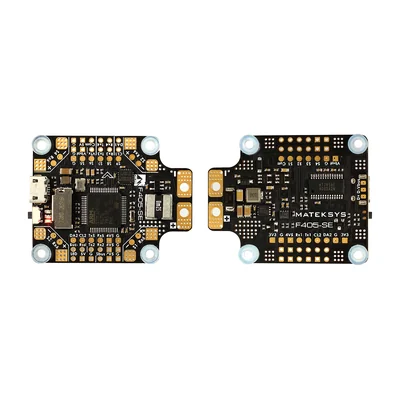
| Matek F405-SE/WSEMatek Systems | STM32F405RGT6 ARM (168 МГц) | 10 г |
| Matek F405 TE FamilyMatek Systems | STM32F405RGT6 | — |
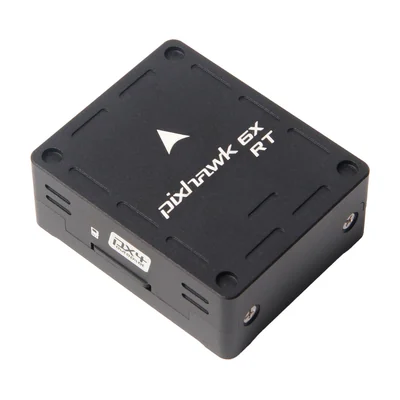
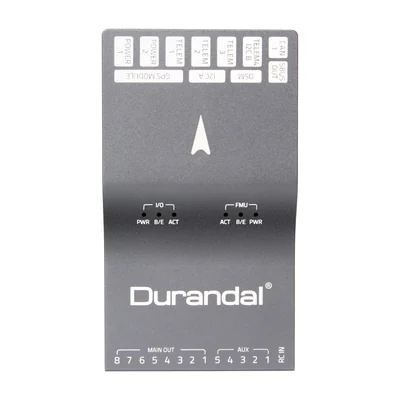

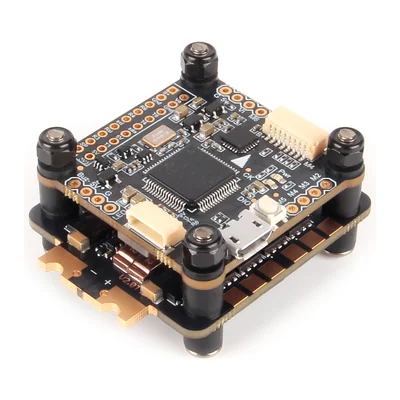
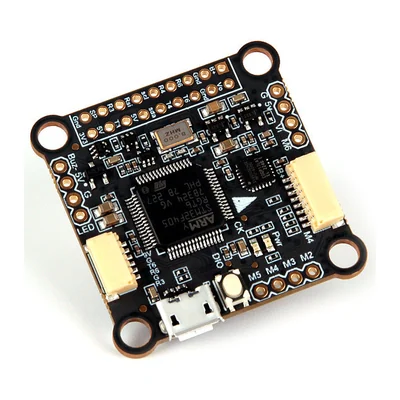
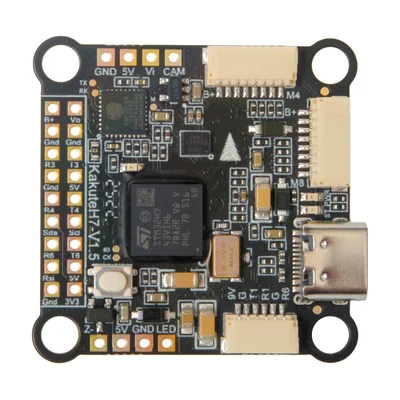
Полётный контроллер Holybro Kakute F4 V2.4 (MPU6000)

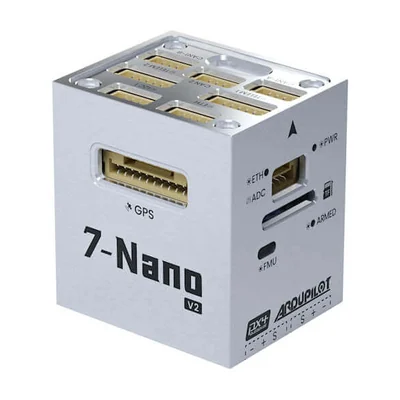
Полётный контроллер CUAV 7-Nano V2, STM32H753, 14 выходов PWM

Полётный контроллер CUAV X25 MEGA, STM32H7 480 МГц, IMU ADIS-16607
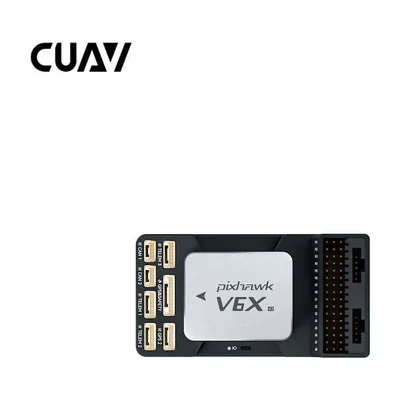
Полётный контроллер CUAV Pixhawk V6X V2, STM32H753, Ethernet
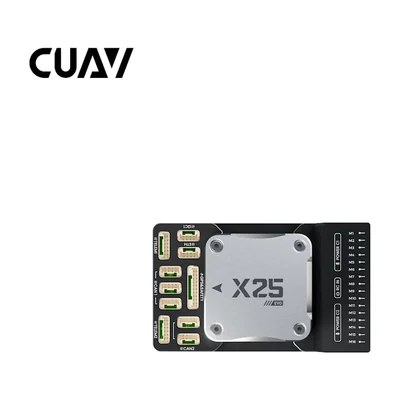
Полётный контроллер CUAV X25 EVO, STM32H7 480 МГц, магнитометр RM3100
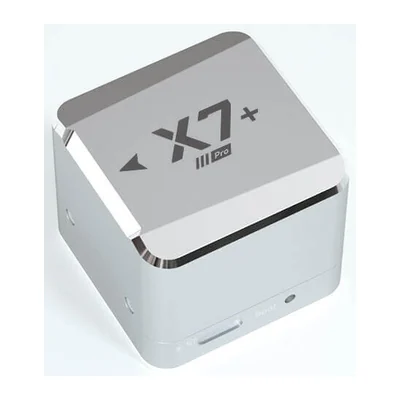
Полётный контроллер CUAV X7+ Pro, STM32H743, магнитометр RM3100





О позициях раздела
Питание платы разводят через фильтр: пульсации силовой шины уходят прямо в показания гироскопа и вылезают как «желе» на видео.
Целевую плату прошивки сверяют до первой записи: неверная цель оставляет контроллер без загрузчика.
Мягкая виброразвязка контроллера решает больше, чем выбор гироскопа: резонанс рамы забивает полезный сигнал на любом датчике.
Перед первым запуском проверяют ориентацию платы и калибровку датчиков — ошибка в осях даёт переворот сразу после отрыва.