Gear Up · Бельгия
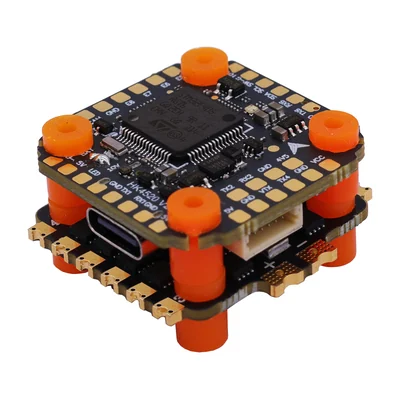
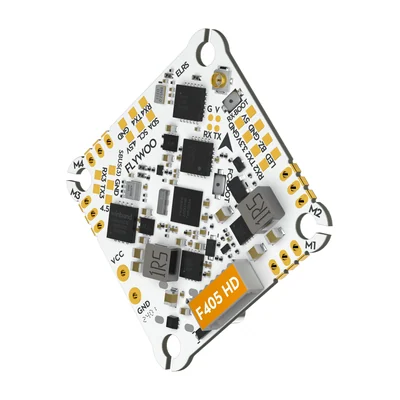
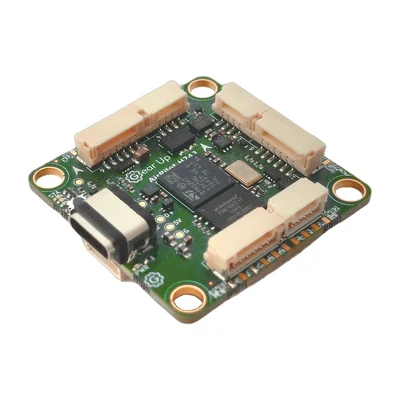
Gear Up AirPilot H743
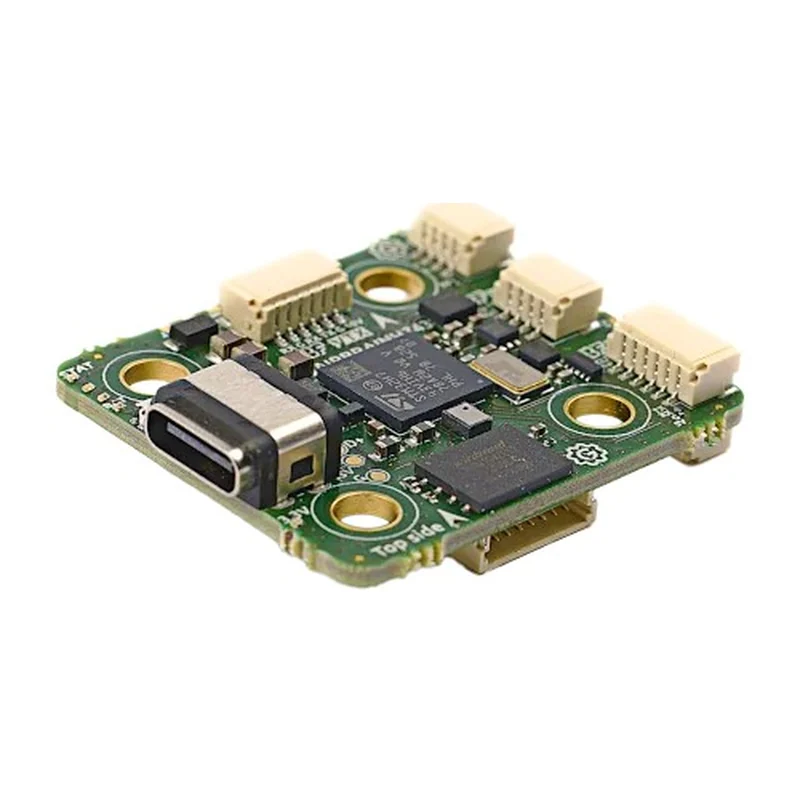
Оригинальное название: AirBrain H743
STM32H743 480 МГц, гироскоп ICM-42688-P, магнитометр LIS2MDL, барометр DPS368, 128 МБ под журнал, питание 3–10S; Betaflight, ArduPilot и PX4.
Чего в карточке нет: масса — пришлём по запросу.
Ответим ценой и сроком в течение одного рабочего дня. Объём партии уточним при расчёте.
Полётный контроллер формата 20 × 20 мм на STM32H743, для которого таргеты есть в штатных сборках Betaflight, ArduPilot и PX4: одну и ту же плату можно прошить под гоночный FPV, автономную съёмку или самолётную схему, не меняя железа. Гироскоп ICM-42688-P тактируется от процессора, поэтому выборки приходят в контур стабилизации без программной интерполяции, а питание датчиков разведено отдельно от силовой части.
На плате магнитометр LIS2MDL и барометр DPS368 — для навигации в ArduPilot и PX4 внешний компас не обязателен. Журнал полёта пишется на 128 МБ NAND-памяти. Вход 3–10S позволяет ставить плату и на компактные 5″ сборки, и на тяжёлые аппараты; два стабилизатора дают 5 В 2 А и 10 В 2,5 А для приёмника, видеопередатчика и камеры.
Собственного чипа OSD нет: аналоговую картинку дополняют видеопередатчиком со встроенным OSD или отдельным модулем MAX7456/AT7456E, цифровые системы DJI, Walksnail и HDZero подключаются по MSP DisplayPort. Порядок выводов соответствует стандарту Betaflight, а не Pixhawk. Разъём USB-C панельный, с уплотнением, IP67.
Характеристики приведены по данным производителя: страница модели ↗
Тот же производитель и тот же тип изделия — отличаются размером, характеристиками или исполнением.