Полётные контроллеры для дронов
Автопилоты и полётные контроллеры для мультироторов, самолётных БПЛА и VTOL: платы стандарта Pixhawk и компактные контроллеры для FPV.
Сверяют по: процессор, гироскоп, прошивка, монтажные отверстия, масса
Сводная таблица характеристик
Значения приведены по данным производителей. Колонки, не заполненные у большинства позиций раздела, в таблицу не выводятся.
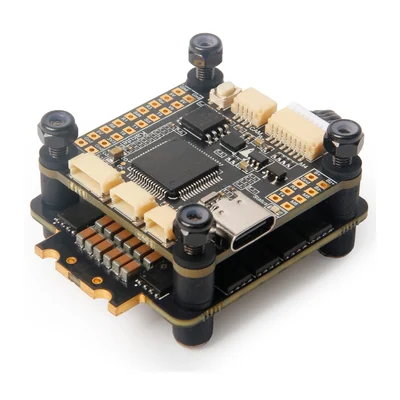
Стек SpeedyBee F405 V3 с регулятором BLS 50A, 30×30 мм
Стек SpeedyBee F405 V3 с регулятором BLS 60A, 30×30 мм
Стек SpeedyBee F405 V4 с регулятором BLS 55A, 30×30 мм
Стек SpeedyBee F405 V4 с регулятором BLS 60A, 30×30 мм
Стек SpeedyBee F405 V5 с регулятором OX32 55A, 30×30 мм
Стек SpeedyBee F7 Mini 35A, 3–6S, 8-битный регулятор BLHeli_S
Стек SpeedyBee F7 V3 с регулятором BL32 50A, 30×30 мм
Полётный контроллер Zerodrag NOVA F4, STM32F405, microSD, ArduPilot
Стек Zerodrag NOVA-BOOST: контроллер F4 и регулятор 55A на AM32
Стек Zerodrag NOVA-DRYV: контроллер F4 и регулятор 75A на AM32
Полётный контроллер Zerodrag STRIX H7, STM32H743, два ICM-42688-P, CAN
Стек Zerodrag STRIX-BOOST: контроллер H7 и регулятор 55A на AM32
Полётный контроллер Zerodrag WARP F7, STM32F722, 3–6S, 30,5×30,5 мм
Стек Zerodrag WARP-BOOST: контроллер F7 и регулятор 55A на AM32
Стек Zerodrag WARP-DRYV: контроллер F7 и регулятор 75A на AM32
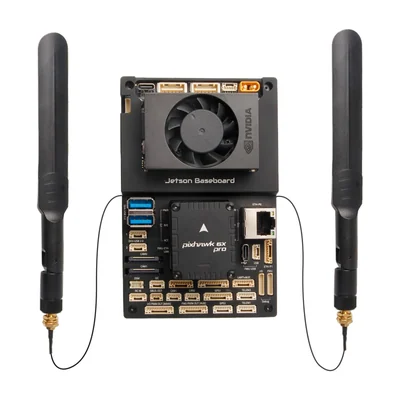
Несущая плата Holybro Pixhawk Jetson Baseboard с автопилотом, под Jetson Orin
Полётный контроллер Holybro Kakute G4 AIO FC w/ 35A ESC (AM32)
О позициях раздела
Питание платы разводят через фильтр: пульсации силовой шины уходят прямо в показания гироскопа и вылезают как «желе» на видео.
Целевую плату прошивки сверяют до первой записи: неверная цель оставляет контроллер без загрузчика.
Мягкая виброразвязка контроллера решает больше, чем выбор гироскопа: резонанс рамы забивает полезный сигнал на любом датчике.
Перед первым запуском проверяют ориентацию платы и калибровку датчиков — ошибка в осях даёт переворот сразу после отрыва.