GEPRC · Китай
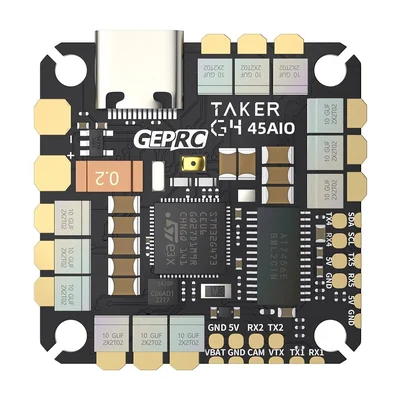
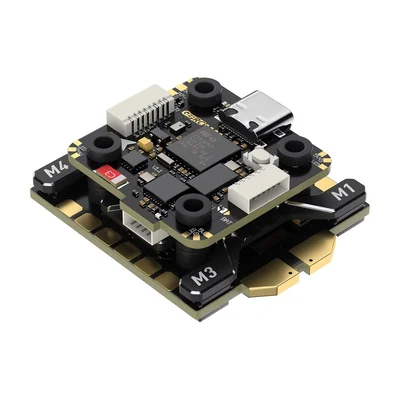
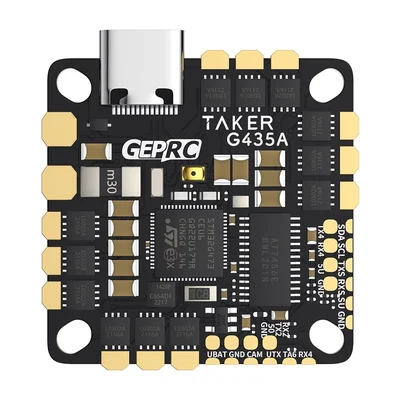
TAKER G4 35A AIO
Автопилоты и полётные контроллеры для мультироторов, самолётных БПЛА и VTOL: платы стандарта Pixhawk и компактные контроллеры для FPV.
Сверяют по: процессор, гироскоп, прошивка, монтажные отверстия, масса
Значения приведены по данным производителей. Колонки, не заполненные у большинства позиций раздела, в таблицу не выводятся.
| Модель | Процессор | Гироскоп | Прошивка | Монтажные отверстия | Масса |
|---|---|---|---|---|---|
| TAKER G4 35A AIOGEPRC | STM32G473CEU6 (170 МГц); регулятор — BB21F16G | ICM-42688-P | таргет контроллера TAKERG4AIO, таргет регулятора J-H-15 | 25,5–26,5 мм, отверстия φ3,05 мм | 7,7 г |
| TAKER G4 45A 8Bit AIOGEPRC | STM32G473CEU6 (170 МГц); регулятор — QF32MT | ICM-42688-P | таргет контроллера TAKERG4AIO, таргет регулятора F4A AIO | 25,5×25,5 мм | 9 г |
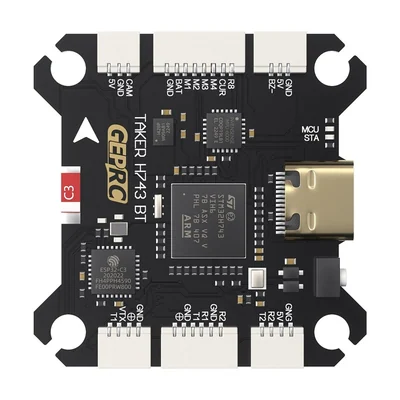
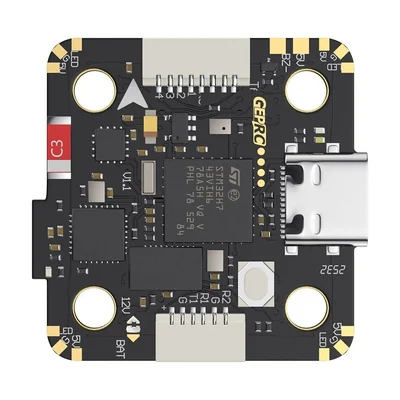
| TAKER H743 BTGEPRC | STM32H743 | MPU6000 + ICM42688-P (два гироскопа) | таргет GEPRC_TAKER_H743 | 30,5×30,5 мм | 8,4 г |
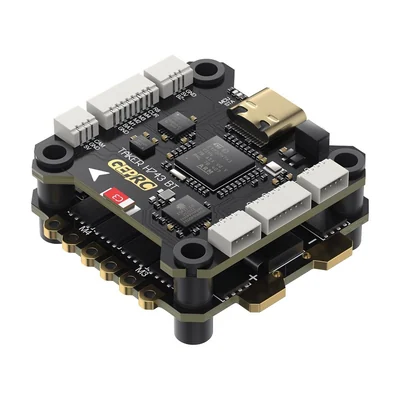
| TAKER H743 BT 32Bit 50AGEPRC | STM32H743VIH6 (ядро Cortex-M7, до 480 МГц) | MPU6000 + ICM42688-P (два гироскопа) | ПК: таргет GEPRC_TAKER_H743; регулятор: 32-бит, таргет ST_G0_05 – 31.92 | ПК 30,5×30,5 мм; регулятор 30,5×30,5 мм | ПК 8,4 г, регулятор 14 г |
| TAKER H743 BT 32Bit 65AGEPRC | STM32H743VIH6 (ядро Cortex-M7, до 480 МГц) | MPU6000 + ICM42688-P (два гироскопа) | ПК: таргет GEPRC_TAKER_H743; регулятор: 32-бит, таргет GEPRC_F4_4in1 | ПК 30,5×30,5 мм; регулятор 30,5×30,5 мм; с силиконовыми демпферами отверстия ⌀4 мм уменьшаются до ⌀3 мм | ПК 8,4 г, регулятор 15,8 г |
| TAKER H743 BT 8Bit 80AGEPRC | STM32H743VIH6 (ядро Cortex-M7, до 480 МГц) | MPU6000 + ICM42688-P (два гироскопа) | ПК: таргет GEPRC_TAKER_H743; регулятор: BLS, таргет B_X_30 | ПК 30,5×30,5 мм; регулятор 30,5×30,5 мм; с силиконовыми демпферами отверстия ⌀4 мм уменьшаются до ⌀3 мм | ПК 8,4 г, регулятор 28,1 г |
| TAKER H743 MINIGEPRC | STM32H743 | ICM42688-P | таргет GEPRC TAKER H743 MINI | 20×20 мм | 6,1 г |
| TAKER H743 MINI 32Bit 60AGEPRC | STM32H743VIH6 (ядро Cortex-M7) | ICM42688-P | ПК: таргет GEPRC TAKER H743 MINI; регулятор: AM32 GEPRC 4IN1 F421 | ПК 20×20 мм; регулятор 20×20 мм | ПК 6,1 г, регулятор 17 г (с алюминиевым радиатором) |
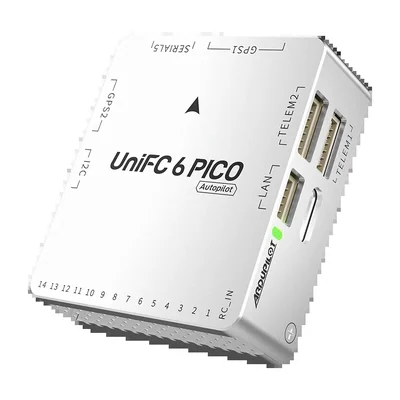
| UniFC 6 PICOSIYI | STM32H743IIK6, Arm Cortex-M7, 32 бита, 480 МГц | — | — | — | около 40 г |
| Walksnail Nexus AIO-1SCaddx (Walksnail) | — | — | — | — | — |
| Hsin Yao F4 FC Bluetooth 8SHsin Yao Electronics | F405 или F407, по заказу F722 | — | — | — | — |
| Hsin Yao Omnibus F4 Nano V7Hsin Yao Electronics | F405, по заказу F7 | — | — | — | — |
| CADDXF4_AIO_ELRSCaddx (Walksnail) | — | — | целевая сборка CADDXF4_AIO_ELRS | 25,5×25,5 мм | 5,3 г нетто, 13,4 г брутто |
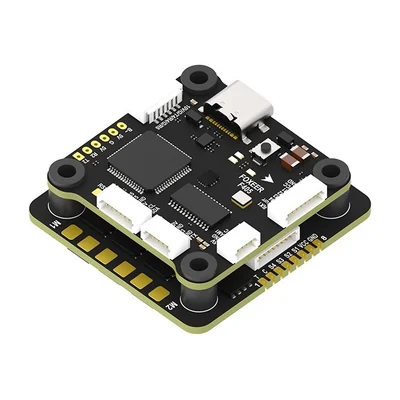
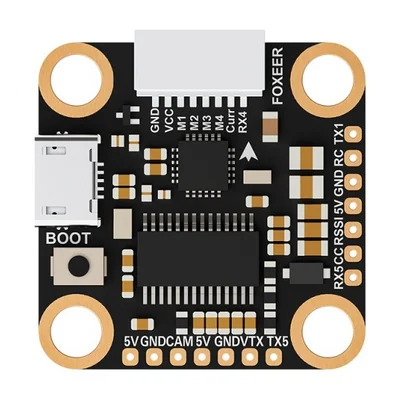
| F405 V2 (Plug) FC Reaper 55A ESC 8S Stack Video Switcher Servo BorametFoxeer | STM32F405RGT6 | ICM42688-P | FOXEER_Reaper4IN1_F4_55A_128_Multi_32_9 | 30,5×30,5 мм | 8,4 г |
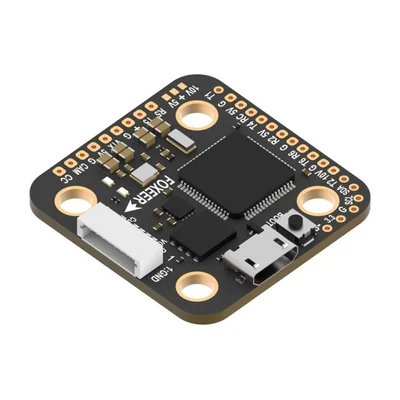
| F722 Mini V4 FC ICM42688Foxeer | STM32F722RET6 | — | — | 20×20 мм, Ø4 мм | 4 г |
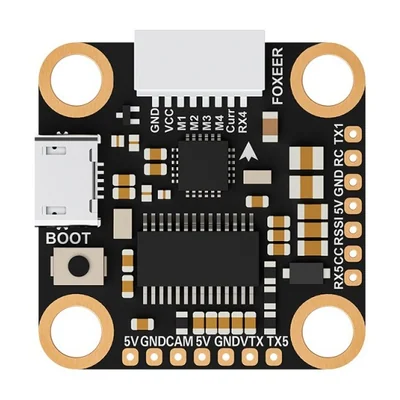
| F722 V4 Dual BEC 5V/10V HV 8S Mini Flight ControllerFoxeer | STM32F722RET6 | ICM 42688-P | — | 20×20 мм, Ø4 мм | 5,6 г |
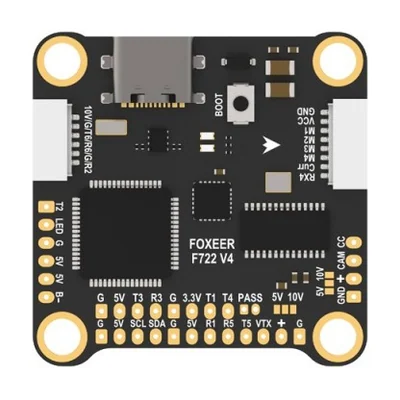
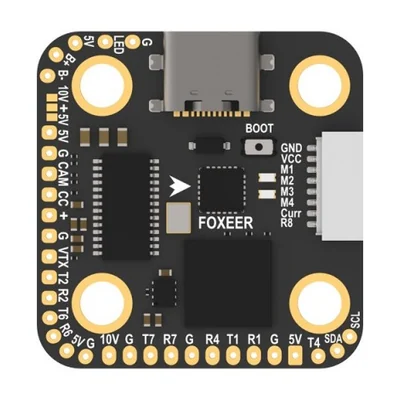
| F722 V4 FC ICM42688 DPS310Foxeer | STM32F722RET6 | ICM42688 | BF:FOXEERF722V4; | 30,5×30,5 мм, Ø4 мм | 8 г |
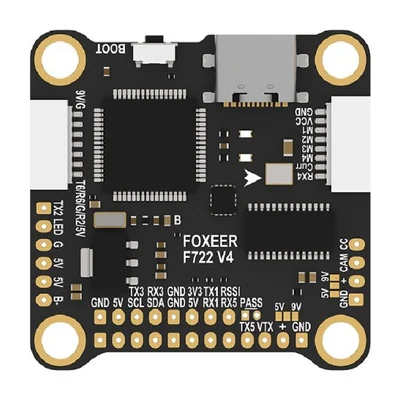
| F722 V4 FC MPU6000 8S Dual BEC Barometer X8Foxeer | STM32F722RET6 | — | BetaFlight:FOXEERF722V4; | 30,5×30,5 мм, Ø4 мм | 7,7 г |
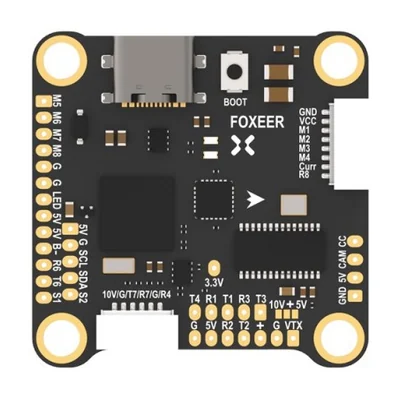
| F722 V4 Flight Controller X8 DJI Type-CFoxeer | STM32F722RET6 | — | BF:FOXEERF722V4; Inav: FOXEERF722V4 & FOXEERF722V4 X8 | 30,5×30,5 мм, Ø4 мм | 8 г |
| F722 V4 Mini Flight Controller 20*20mm BetaFlightFoxeer | STM32F722RET6 | — | — | 20×20 мм, Ø4 мм | 4 г |
| F722 V4 Mini Flight Controller MPU6000Foxeer | STM32F722RET6 | — | — | 20×20 мм, Ø4 мм | 4 г |
| H7 Mini MPU6000 FC 8S Dual BEC BarometerFoxeer | STM32H743 | MPU6000 | BetaFlight:FOXEERH743 | 20×20 мм, Ø4 мм | 5,6 г |
| H7 MPU6000 FC 8S Dual BEC Barometer X8Foxeer | STM32H743 | MPU6000 | BetaFlight: FOXEERH743 ; Ardupilot | 30,5×30,5 мм, Ø4 мм | 7,8 г |
| Mini F722 V4 Pro FPV Flight Controller 20*20mm Build-In Pit PASSFoxeer | STM32F722RET6 | — | FOXEERF722V4 | 20×20 мм, Ø4 мм | 4,4 г |
Питание платы разводят через фильтр: пульсации силовой шины уходят прямо в показания гироскопа и вылезают как «желе» на видео.
Целевую плату прошивки сверяют до первой записи: неверная цель оставляет контроллер без загрузчика.
Мягкая виброразвязка контроллера решает больше, чем выбор гироскопа: резонанс рамы забивает полезный сигнал на любом датчике.
Перед первым запуском проверяют ориентацию платы и калибровку датчиков — ошибка в осях даёт переворот сразу после отрыва.