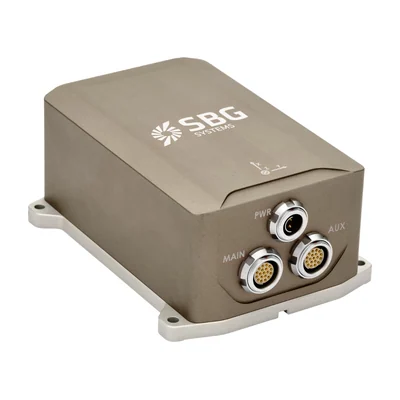
SBG Systems · Франция
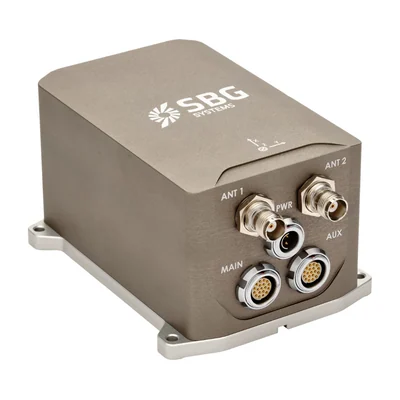
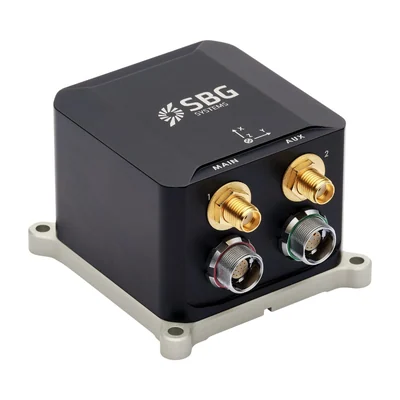
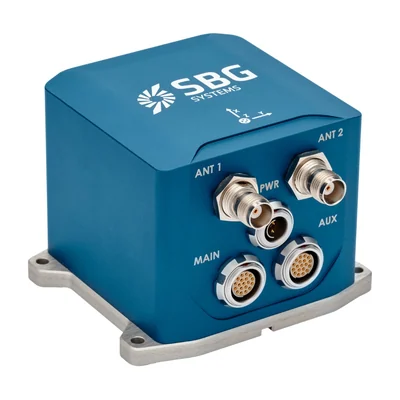
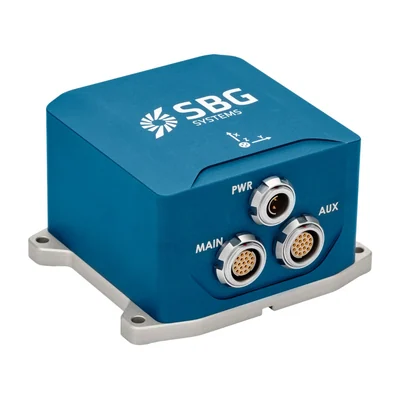
SBG Systems Apogee-E
Справочник
Инерциальная система не «теряет» точность постепенно: ошибка координат растёт как квадрат, а от гироскопа — даже как куб времени.
Акселерометр меряет ускорение. Чтобы получить координату, его интегрируют дважды. Постоянное смещение нуля акселерометра превращается в ошибку положения, растущую как квадрат времени: смещение 1 mg — это около 18 м за минуту и около 70 м за две.
Гироскоп меряет угловую скорость, её интегрируют один раз — ошибка угла растёт линейно. Но неверный угол разворачивает вектор силы тяжести, и часть её попадает в горизонтальные оси как ложное ускорение, которое само растёт со временем. После двойного интегрирования ошибка координат от смещения гироскопа растёт уже как куб времени.
Практический вывод: инерциальная система хороша на секундах и десятках секунд автономности. Речь о часах идёт только для навигационного класса, который на дрон не ставят по массе и цене.
| Класс | Смещение нуля гироскопа | Уход координат за 60 с без GNSS | Типовая масса |
|---|---|---|---|
| MEMS бытовой | 10–100 °/ч | сотни метров | < 5 г |
| MEMS тактический | 1–10 °/ч | десятки метров | 20–100 г |
| MEMS высокого класса | 0,1–1 °/ч | единицы метров | 100–400 г |
| Волоконно-оптический | 0,01–0,1 °/ч | менее метра | 0,5–3 кг |
| Навигационный | < 0,01 °/ч | десятки сантиметров | единицы кг |
Смещение нуля (bias) — постоянная составляющая ошибки. Часть её калибруется при включении, часть уходит от запуска к запуску (bias instability) и не калибруется вовсе.
Случайное блуждание угла (ARW) в °/√ч — накопление ошибки от шума. Это то, что ограничивает точность на коротких интервалах, тогда как смещение нуля правит на длинных.
Температурная зависимость. Непрокалиброванный по температуре модуль на морозе даёт уход в разы больше паспортного. Модули с заводской температурной калибровкой стоят дороже ровно за это.
Не как замену спутнику, а как то, что сглаживает и дополняет его. Фильтр объединяет инерциальные данные с GNSS: инерциалка даёт высокую частоту и мгновенную реакцию, спутник — отсутствие накопленной ошибки.
При кратковременном пропадании сигнала — под мостом, между зданиями, при резком манёвре — INS удерживает решение те самые секунды, которых достаточно для восстановления приёма.
При длительном пропадании инерциалку подпирают другими измерениями: оптическим потоком снизу, дальномером, сопоставлением изображения с картой, одометрией по лидару. Без внешней привязки любой класс уйдёт.
Вибрация — главный враг. MEMS-датчик нелинеен, и симметричная вибрация даёт несимметричную ошибку — так называемый vibration rectification. Хороший блок на жёстко закреплённой раме проиграет среднему на правильной развязке.
Положение относительно центра масс. Блок, вынесенный от центра, при вращении аппарата видит центростремительное ускорение; смещение рычага задают в настройках, иначе фильтр примет его за движение.
Жёсткость крепления по всем осям и отсутствие резонанса развязки в рабочем диапазоне оборотов. Мягкая подвеска с собственной частотой внутри диапазона винтов усиливает вибрацию, а не гасит её.
Позиции каталога, к которым относится всё сказанное выше.