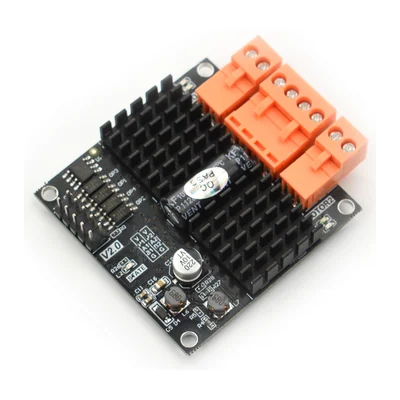
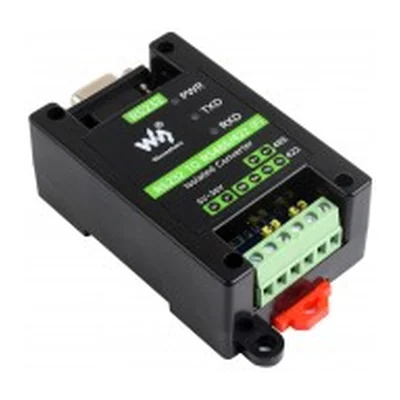
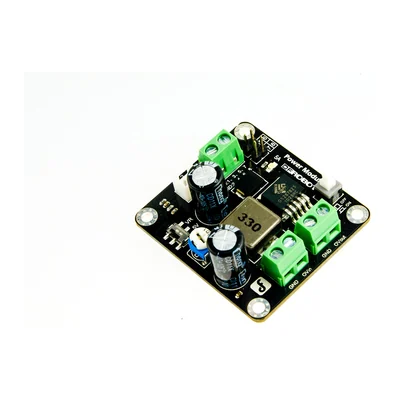
Реле PWM RJXHOBBY K1 для управления бортовым оборудованием, до 30 В / 10 А
Электронное реле K1 с управлением по PWM-каналу приёмника 5–12 В: коммутирует нагрузку до 30 В DC и 10 А, две светодиодные индикации, защита при потере сигнала.
Что стоит между полётным контроллером и нагрузкой: понижающие модули, драйверы шаговых и коллекторных моторов.
По входному диапазону, длительному току и поведению при перегрузке, а не по выходному напряжению — оно у всех одинаковое. Модуль, уходящий в защиту и возвращающийся сам, надёжнее того, который тихо горит.
Между аккумулятором и электроникой всегда стоит преобразователь, и от него зависит, доживёт ли плата до конца полёта. Понижающий модуль выбирают не по выходному напряжению — оно у всех одинаковое, — а по трём другим числам: входному диапазону, длительному току и тому, что происходит при перегрузке. Модуль, который на перегрузке уходит в защиту и возвращается сам, лучше того, который тихо горит.
Импульсный преобразователь даёт высокий КПД и мало греется, но шумит по питанию и по эфиру. Линейный тише, но рассеивает разницу напряжений теплом: понижение с 12 В до 5 В при токе в ампер — это семь ватт на корпусе. Рядом с приёмником GPS выбор между ними перестаёт быть вопросом вкуса.
Драйвер мотора подбирают по типу нагрузки. Шаговому нужен драйвер с токовым ограничением и микрошагом, коллекторному — мост с запасом по пусковому току, который в разы выше рабочего. Пусковой ток — самая частая причина, по которой драйвер «на два ампера» умирает на моторе, потребляющем в работе полтора.
Изоляция и общий провод — то, о чём вспоминают после первой странной неисправности. Развязанный преобразователь дороже, но разрывает петлю по земле, из-за которой в видеотракте появляются полосы, а датчики начинают врать.
Значения приведены по данным производителей. Полные характеристики — на карточке позиции.
| № | Модель | Питание | Выход | Габариты |
|---|---|---|---|---|
| 1 | RJX K1 PWM RelayRJXHOBBY | — | до 10 А | — |
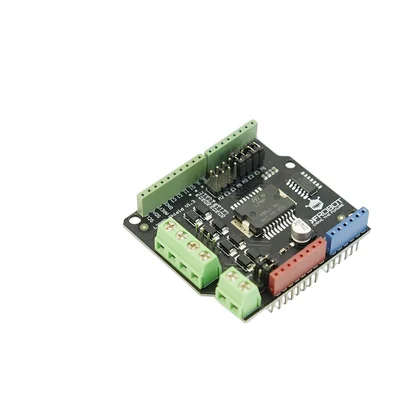
| 2 | DRI0044DFRobot | — | 1,2 А (длительный ток на канал) | 20×19,5 мм |
| 3 | DFR0601DFRobot | 6,5–37 В | — | 50×50×12,5 мм |
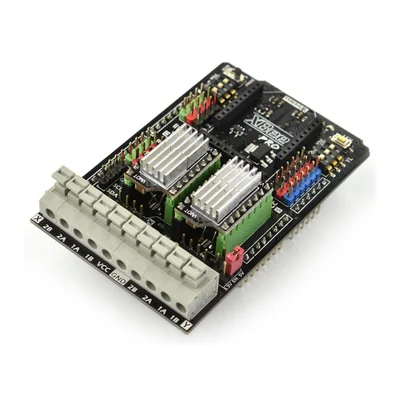
| 4 | DRI0009DFRobot | логика 5 В от платы Arduino | — | 55 × 55 мм |
| 5 | DRI0023DFRobot | 8,2–45 В постоянного тока | — | 83 × 55 × 25 мм |
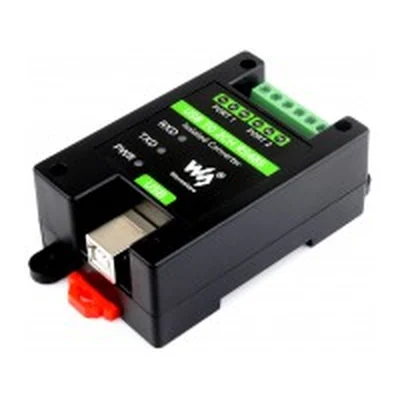
| 6 | USB To RS485 (E) Industrial-grade Isolated Bidirectional ConverterWaveshare | — | — | — |
| 7 | USB to RS485 (D) Industrial Grade Isolated Bidirectional ConverterWaveshare | — | — | — |
| 8 | Industrial Modbus RTU Mixed Input And Output ModuleWaveshare | 7–36 В | — | — |
| 9 | USB To RS485 (C) Industrial Grade Isolated Bidirectional ConverterWaveshare | — | — | — |
| 10 | Industrial 4-Ch PWM Output ModuleWaveshare | DC 7–36 В | вытекающий ток не более 1 мА, втекающий — не более 30 мА | — |
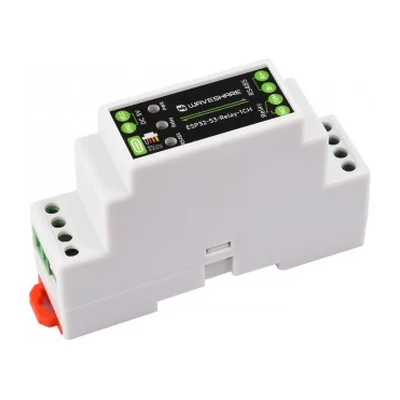
| 11 | Industrial 1-Channel ESP32-S3 WiFi Relay ModuleWaveshare | 5 В | — | 91,6×23,3×58,7 (мм) |
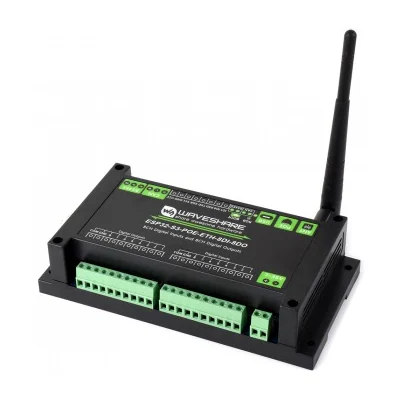
| 12 | Industrial ESP32-S3 Control Board With 8-Channel Digital Input & OutputWaveshare | 5–40 В | — | 175×90×40 (мм) |
| 13 | Industrial 8-Channel ESP32-S3 WiFi Relay ModuleWaveshare | 5–36 В | — | 175×90×40 (мм) |
| 14 | Industrial 6-Channel ESP32-S3 WiFi Relay ModuleWaveshare | 5 В | — | 145×90×40 мм |
| 15 | USB to RS232/485 Industrial Grade Isolated ConverterWaveshare | — | — | 81,9×54,0×32,0 мм |
| 16 | DRI0042DFRobot | DC 12–36 В | 12 А (без радиатора); 15 А (с простым радиатором); 20 А (с массивным радиатором или обдувом) | 55×55×20 мм |
| 17 | DFR0911DFRobot | 2 канала, оптронная развязка | PNP (по заказу NPN) | 38×72×19 мм |
| 18 | DFR0912DFRobot | 2 канала, оптронная развязка | PNP (по заказу NPN) | 38×72×19 мм |
| 19 | DRI0041DFRobot | DC 7–24 В | 2 канала | 55×55 мм |
| 20 | DFR0913DFRobot | 4 канала, оптронная развязка | PNP (по заказу NPN) | 45×72×19 мм |
| 21 | DFR0914DFRobot | 4 канала, оптронная развязка | PNP (по заказу NPN) | 45×72×19 мм |
| 22 | DFR0568DFRobot | 2,5–15 В | 3,3 В | 17×13 мм |
| 23 | DFR0569DFRobot | 3–15 В | 5 В | 17×13 мм |
| 24 | DFR0753DFRobot | 6–14 В | 5 В | — |
| 25 | DFR0570DFRobot | 5,5–28 В | 3,3 В | 16,5×22 мм |
| 26 | DFR0571DFRobot | 8–28 В | 5 В | 16,5×22 мм |
| 27 | DFR0205DFRobot | 3,6–25 В | 3,3–25 В | 46×50×20 мм (1,81×1,97×0,79") |
| 28 | FIT0333DFRobot | — | — | 165 × 38 × 0,5 мм; с чёрной окантовкой — 195 × 58 мм |
| 29 | DFR1184DFRobot | 3,3–5 В | — | — |
| 30 | DRI0056DFRobot | 3,7–5,2 В | — | 30×20 мм |
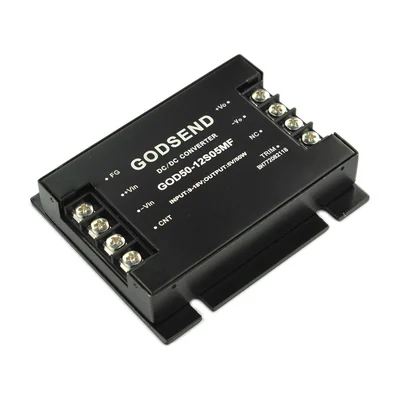
| 31 | DFR0929DFRobot | 9–18 В | 5 В | — |
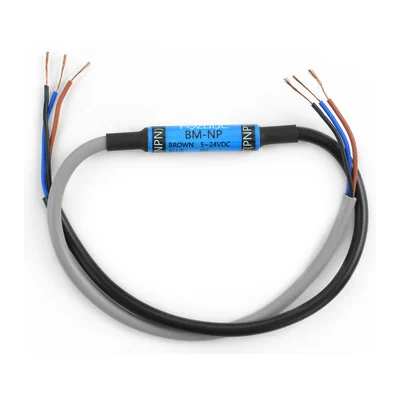
| 32 | FIT0850DFRobot | 5–24 В | — | — |
| 33 | TEL0190DFRobot | 5 В | — | 77 × 57 × 21 мм, закрытый корпус |
| 34 | DFR1208DFRobot | DC 15–24 В | DC 12 В ±1% | 30×26×8 мм |
| 35 | SEPS 200AHobbywing | 18–61 В | 200 А (обдув 5 м/с) | — |
| 36 | SEPS 250AHobbywing | 54-104,4 В | 250 А | — |
| 37 | FPV Video ScramblerFoxeer | 5 В | — | кодер 24 × 10,3 × 4,3 мм, декодер 24 × 10,3 × 4,3 мм |
| 38 | SIYI CAN LINKSIYI | — | — | — |
| 39 | SIYI Ethernet to HDMI ConverterSIYI | Ethernet | HDMI | — |
| 40 | SIYI Air Unit Recording HDMI Input ConverterSIYI | HDMI | Ethernet в воздушный блок радиолинии | — |
В подборку вошли позиции с самыми полными характеристиками — не больше двух от одной серии. Весь выбор: Драйверы и преобразователи.
Электронное реле K1 с управлением по PWM-каналу приёмника 5–12 В: коммутирует нагрузку до 30 В DC и 10 А, две светодиодные индикации, защита при потере сигнала.
Миниатюрный двухканальный H-мост для коллекторных моторов малых роботов там, где нет места под крупный драйвер.
Силовой двухканальный драйвер для приводов колёсных роботов и платформ: 12 А постоянно, пик до 70 А.
Шилд для управления двумя двигателями постоянного тока с платы Arduino. Ставится стеком на UNO или Mega, отдельная проводка драйвера не требуется.
Шилд для управления двумя биполярными шаговыми двигателями с шести цифровых выводов Arduino. Берут для механики позиционирования и узлов 3D-печати.
Преобразователь USB–RS485 с гальванической развязкой: скорость 300–512 000 бит/с, шина на разъёме RJ45.
Преобразователь USB в RS485 Waveshare с развязкой (D): скорость обмена 300–512000 бит/с.
Модуль смешанных входов и выходов Waveshare Modbus RTU: питание 7–36 В; интерфейс RS485; скорость обмена 4800, 9600, 19200, 38400, 57600, 115200, 128000, 256000.
Преобразователь USB–RS485 с гальванической развязкой на FT232RNL: до 32 узлов на шине, линия RS485 до 1,2 км.
Модуль ШИМ-выходов Waveshare Modbus RTU: 4 канала, питание 7–36 В, управление по RS485, промышленное исполнение.
Модуль реле Waveshare на ESP32-S3: питание 5 В; габариты 91,6×23,3×58,7 мм.
Плата управления Waveshare на ESP32-S3: питание 5–40 В; габариты 175×90×40 мм.
Модуль реле Waveshare на ESP32-S3: питание 5–36 В; габариты 175×90×40 мм.
Модуль реле Waveshare на ESP32-S3: питание 5 В; габариты 145×90×40 мм.
Преобразователь USB в RS232/RS485 Waveshare с развязкой: скорость обмена 300–921600 бит/с; габариты 81,9×54,0×32,0 мм.
Драйвер коллекторного мотора DFRobot DRI0042: 12–20 А длительно по охлаждению, пик 110 А, питание 12–36 В, ШИМ, плата 55 × 55 × 20 мм.
Преобразователь уровней DFRobot DFR0911 на 2 канала: 12 В → 3,3 В, оптронная гальваническая развязка, выход PNP, светодиодная индикация, плата 38 × 72 × 19 мм.
Преобразователь уровней DFRobot DFR0912 на 2 канала: 12 В → 5 В, оптронная гальваническая развязка, выход PNP, светодиодная индикация, плата 38 × 72 × 19 мм.
Драйвер двух коллекторных моторов DFRobot DRI0041: 2 × 7 А длительно, пик 50 А, питание 7–24 В, управление ШИМ, плата 55 × 55 мм, 32 г.
Преобразователь уровней DFRobot DFR0913 на 4 канала: 12 В → 3,3 В, оптронная гальваническая развязка, выход PNP, светодиодная индикация, плата 45 × 72 × 19 мм.
Преобразователь уровней DFRobot DFR0914 на 4 канала: 12 В → 5 В, оптронная гальваническая развязка, выход PNP, светодиодная индикация, плата 45 × 72 × 19 мм.
Повышающе-понижающий DC-DC модуль DFRobot DFR0568: вход 2,5–15 В, выход 3,3 В до 600 мА, −40…+85 °C, плата 17 × 13 мм.
Повышающе-понижающий DC-DC модуль DFRobot DFR0569: вход 3–15 В, выход 5 В до 600 мА, −10…+50 °C, плата 17 × 13 мм.
Понижающий модуль 6–14 В → 5 В на ток до 8 А с пульсациями менее 30 мВ.
Понижающий DC-DC модуль DFRobot DFR0570: вход 5,5–28 В, выход 3,3 В до 2,4 А, −20…+85 °C, плата 16,5 × 22 мм.
Понижающий DC-DC модуль DFRobot DFR0571: вход 8–28 В, выход 5 В до 1,6 А, −20…+85 °C, плата 16,5 × 22 мм.
Регулируемый DC-DC преобразователь DFRobot DFR0205: питание 3,6–25 В; выход 3,3–25 В; габариты 46×50×20 мм.
Гибкая солнечная панель DFRobot FIT0333: 1,5 В, 250 мА, 0,5 Вт, холостой ход 2 В, 165 × 38 × 0,5 мм, масса 18 г.
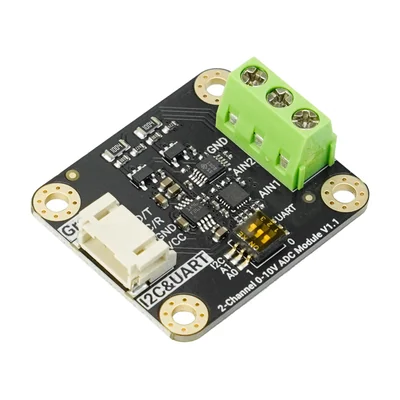
Модуль АЦП DFRobot Gravity DFR1184 на ADS1115: два канала 0–10 В, разрешение 15 бит (0,3125 мВ), I2C или UART, питание 3,3–5 В.
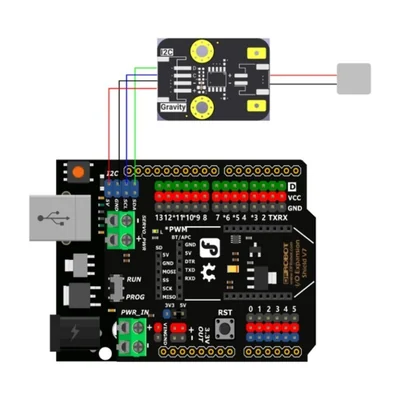
Драйвер вибромотора LRA DFRobot Gravity DRI0056 на TM6605: 44 режима вибрации, управление по I2C, ток покоя 9,5 мкА, питание 3,7–5,2 В.
Изолированный понижающий DC-DC преобразователь DFRobot DFR0929: вход 9–18 В, выход 5 В до 10 А, изоляция 1000 В, защита от КЗ, −40…+85 °C.
Модуль преобразования сигнала NPN в PNP: питание 5–24 В, нагрузка до 100 мА.
Преобразователь DFRobot RainbowLink V2 (TEL0190): USB-C в RS-485 и RS-232 с развязкой и два TTL, 2400–128 000 бит/с, корпус 77 × 57 × 21 мм.
Понижающий DC-DC преобразователь DFRobot DFR1208: вход 15–24 В, выход 12 В ± 1 % до 12 А, −25…+70 °C, плата 30 × 26 × 8 мм.
Силовой модуль Hobbywing SEPS 200A для цепей питания на 18–61 В: длительный ток 200 А при обдуве 5 м/с, масса 240 г.
Модуль обвязки Hobbywing SEPS 250A: напряжение питания 54-104,4 В; ток 250A; масса 518.5±5 г.
Пара плат для скремблирования аналогового FPV-видео: кодер на борту, декодер на приёмной стороне, по 1 г; без декодера картинка не читается.
Модуль связи силовых узлов SIYI серий D и E с полётным контроллером по шине CAN.
Вход Ethernet; выход HDMI; назначение вывод видеопотока радиолинии на внешний монитор.
Преобразователь HDMI в Ethernet для воздушного блока радиолинии с записью видеопотока на карту памяти на борту.
Пришлите спецификацию или артикул — посмотрим по каждой позиции и ответим с ценой и сроком в течение одного рабочего дня.