iFlight · Китай
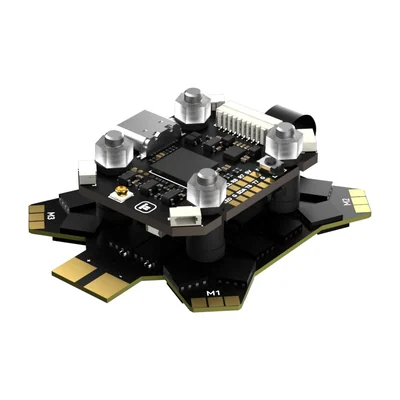
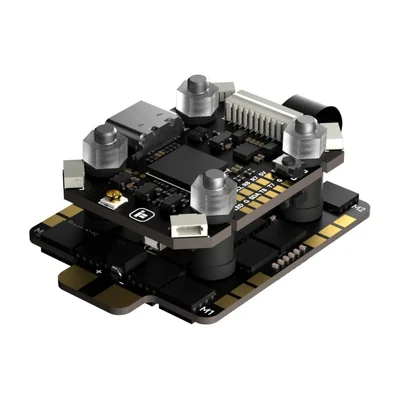
Borg Mini F7 Stack (60RS 4-в-1)
Автопилоты и полётные контроллеры для мультироторов, самолётных БПЛА и VTOL: платы стандарта Pixhawk и компактные контроллеры для FPV.
Сверяют по: процессор, гироскоп, прошивка, монтажные отверстия, масса
Значения приведены по данным производителей. Колонки, не заполненные у большинства позиций раздела, в таблицу не выводятся.
| Модель | Процессор | Гироскоп | Прошивка | Монтажные отверстия | Масса |
|---|---|---|---|---|---|
| Borg Mini F7 Stack (60RS 4-в-1)iFlight | STM32F722RET6 | ICM42688 | BL32 | 20 × 20 мм, Ø4 мм | контроллер 6,8 г |
| Borg Mini F7 Stack (Mini 60 4-в-1)iFlight | STM32F722RET6 | ICM42688 | BL32 | 20 × 20 мм, Ø4 мм | 17,1 г (контроллер + регулятор) |
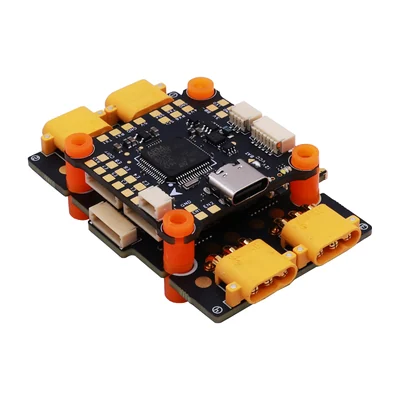
| Borg Mini H7 Stack (60R 4-в-1)iFlight | STM32H743VIH6 | ICM42688 | BL32 | 20 × 20 мм, Ø4 мм | контроллер 7,7 г |
| Borg Mini H7 Stack (60RS 4-в-1)iFlight | STM32H743VIH6 | ICM42688 | BL32 | 20 × 20 мм, Ø4 мм | контроллер 7,7 г |
| EF60 65A StackHAKRC | STM32F405RGT6 | ICM42688 | HAKRC F405V2 / E_X_40 Rev. 16.7 | 30,5×30,5 мм | 8,5 г (контроллер), 27,5 г (регулятор) |
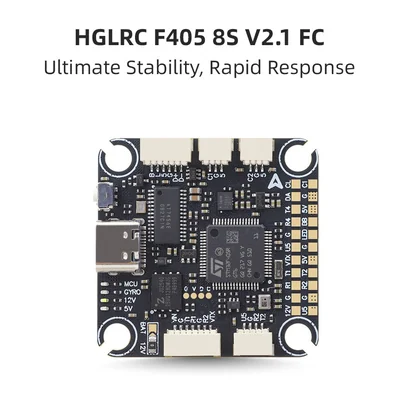
| F405 8S V2.1HGLRC | STM32F405 | — | — | — | — |
| F405 D Mini FCHAKRC | STM32F405RGT6 | ICM42688 | HAKRCF405D | 20×20 мм | 6 г |
| F405 Lite FlightHAKRC | STM32F405RGT6 | ICM42688 | HAKRC F405V2 | 30,5×30,5 мм | 7,5 г |
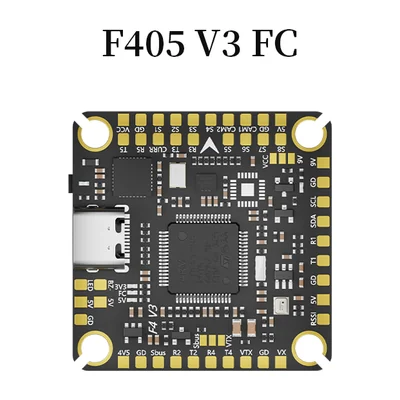
| F405 V3Aocoda RC | STM32F405RGT6, 168 МГц, 1 МБ Flash | ICM42688P | Betaflight / INAV / ArduPilot, цель AOCODARCF405V3 | M3, 30,5×30,5 мм | 9,4 г |
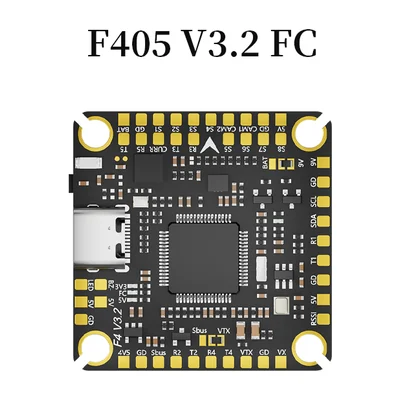
| F405 V3.2Aocoda RC | STM32F405RGT6, 168 МГц, 1 МБ Flash | ICM42688P | Betaflight / INAV / ArduPilot, цель AOCODARCF405V3 | M3, 30,5×30,5 мм | 9,4 г |
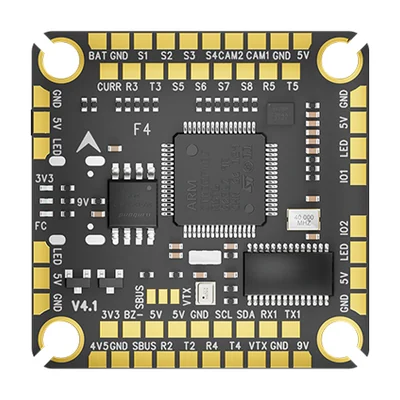
| F405 V4Aocoda RC | STM32F405RGT6, 168 МГц, 1 МБ Flash | ICM42688P | Betaflight / INAV / ArduPilot, цель AOCODARCF405V3 | M3, 30,5×30,5 мм | 9,4 г |
| F405 WING 12S Fixed WingHAKRC | STM32F405RGT6 | ICM-42688-P | INAV 7.1.2, цель HAKRCF405WING | — | 51,54 г |
| F405 WING APPSpeedyBee | STM32F405, 168 МГц, 1 МБ Flash | — | INAV (по умолчанию, цель SpeedyBeeF405WING), ArduPilot | — | 35 г (с USB-удлинителем) |
| F405 WING MINISpeedyBee | STM32F405, 168 МГц, 1 МБ Flash | — | INAV (по умолчанию, цель SpeedyBeeF405WING), ArduPilot | — | 19 г (с беспроводным USB-удлинителем) |
| F405 WING fixed-wingHAKRC | STM32F405RGT6 | ICM-42688-P | HAKRCF405 WING | — | — |
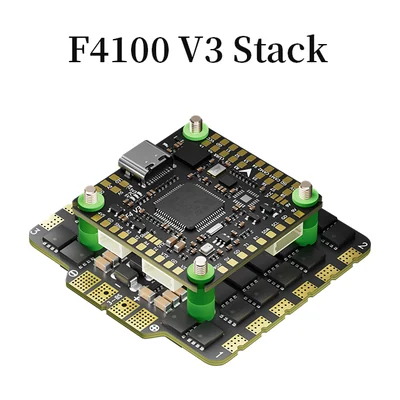
| F4100 V3 StackAocoda RC | STM32F405RGT6, 168 МГц, 1 МБ Flash | ICM42688P | Betaflight / INAV / ArduPilot, цель AOCODARCF405V3 | M3, 30,5×30,5 мм | контроллер 9,4 г, регулятор 33 г |
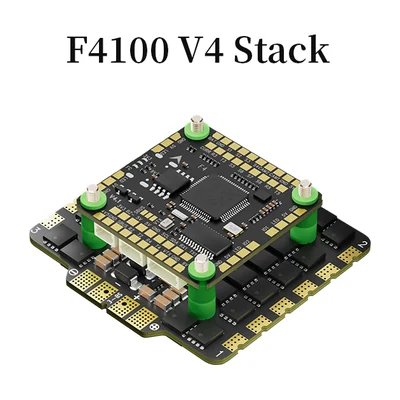
| F4100 V4 StackAocoda RC | STM32F405RGT6, 168 МГц, 1 МБ Flash | ICM42688P | Betaflight / INAV / ArduPilot, цель AOCODARCF405V3 | M3, 30,5×30,5 мм | контроллер 9,4 г, регулятор 33 г |
| F411 20A AIOHAKRC | STM32F411CEU6 | ICM42688 | HAKRC F411D / BLHELI_S (G-H-20) | 25,5×25,5 и 26,5×26,5 мм | 8,5 г |
| F411 40A AIOHAKRC | STM32F411CEU6 | ICM42688 | HAKRC F411D / BLHELI_S (G-H-30) | 25,5×25,5 и 26,5×26,5 мм | 8,5 г |
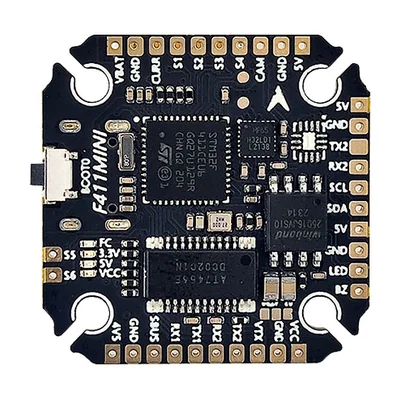
| F411MINIAocoda RC | STM32F411 | BMI270 / MPU6500 (на выбор) | AOCODARCF411AIO | 20×20 мм | 4,4 г |
| F4530D FCHAKRC | STM32F405RGT6 | MPU6500 | betaflight 4.2.9 HAKRCF405D | 30,5×30,5 мм | 6 г |
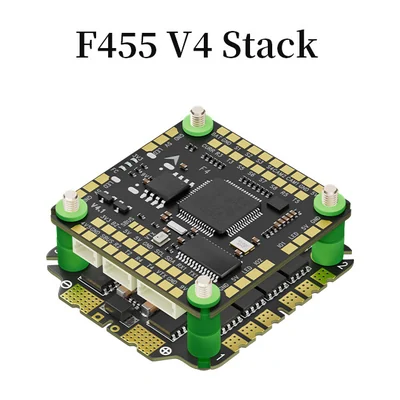
| F455 V4 StackAocoda RC | STM32F405RGT6, 168 МГц, 1 МБ Flash | ICM42688P | Betaflight / INAV / ArduPilot, цель AOCODARCF405V3 | M3, 30,5×30,5 мм | контроллер 9,4 г, регулятор 15,8 г |
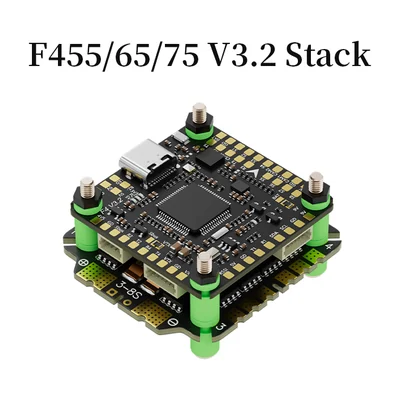
| F455/65/75 V3.2 StackAocoda RC | STM32F405RGT6, 168 МГц, 1 МБ Flash | ICM42688P | Betaflight / INAV / ArduPilot, цель AOCODARCF405V3 | M3, 30,5×30,5 мм | контроллер 9,4 г, регулятор 15,8 г |
| F455/65/75 V4 StackAocoda RC | STM32F405RGT6, 168 МГц, 1 МБ Flash | ICM42688P | Betaflight / INAV / ArduPilot, цель AOCODARCF405V3 | M3, 30,5×30,5 мм | контроллер 9,4 г, регулятор 15,8 г |
Питание платы разводят через фильтр: пульсации силовой шины уходят прямо в показания гироскопа и вылезают как «желе» на видео.
Целевую плату прошивки сверяют до первой записи: неверная цель оставляет контроллер без загрузчика.
Мягкая виброразвязка контроллера решает больше, чем выбор гироскопа: резонанс рамы забивает полезный сигнал на любом датчике.
Перед первым запуском проверяют ориентацию платы и калибровку датчиков — ошибка в осях даёт переворот сразу после отрыва.