Сравнение
Глобальный затвор против роллинга: когда кадр «плывёт»
Почему на снимке с движущегося аппарата столбы наклоняются, а винт превращается в банан — и в каких задачах на это можно закрыть глаза.
Что физически различается
Роллинговый затвор считывает матрицу построчно: верхняя строка кадра снята на несколько миллисекунд раньше нижней. Глобальный экспонирует и запоминает все пиксели одновременно.
Разница во времени между первой и последней строкой у бытовых сенсоров — от 5 до 30 мс. За это время аппарат, летящий 15 м/с, смещается на 8–45 см, а винт на 5000 об/мин успевает сделать от половины до двух с половиной оборотов.
Отсюда три классических артефакта: наклон вертикалей при панорамировании, изгиб быстро движущихся объектов и «желе» при вибрации рамы.
Где разница критична, а где нет
В фотограмметрии роллинг — источник систематической ошибки: снимок снят не из одной точки, а «размазан» по траектории, и программа сшивки закладывает это искажение в модель. На маршрутной съёмке с высокой скоростью ошибка накапливается.
В FPV роллинг почти не мешает: человек смотрит на картинку в реальном времени, а не измеряет по ней координаты. Наклон вертикалей при резком развороте заметен, но на пилотирование не влияет.
В машинном зрении всё зависит от задачи: для распознавания объектов роллинга достаточно, для измерения скорости и оптического потока он вносит ошибку.
| Задача | Роллинг | Глобальный |
|---|---|---|
| Фотограмметрия и картография | систематическая ошибка модели | нужен |
| FPV и пилотирование | достаточно | избыточен |
| Съёмка видео с подвеса | достаточно при исправной виброразвязке | заметно чище |
| Машинное зрение, измерения | ошибка в оптическом потоке | нужен |
| Съёмка вращающихся частей | сильные искажения | нужен |
Чем платят за глобальный затвор
Глобальный затвор требует дополнительной ячейки памяти в каждом пикселе. Это уменьшает светочувствительную площадь, поэтому при равном размере матрицы глобальный сенсор, как правило, шумит сильнее и хуже работает в темноте. У новых многослойных сенсоров разрыв меньше, но не исчез.
Второй счёт — разрешение: выбор глобальных сенсоров уже, а разрешения ниже при том же формате.
Практический вывод простой. Если по кадру собираются измерять — берите глобальный. Если на кадр будут смотреть — роллинга хватит, а внимание стоит уделить оптике и виброразвязке.
| Что сравниваем | Роллинг | Глобальный |
|---|---|---|
| Светочувствительность при равном формате | выше | ниже |
| Доступные разрешения | до 8К и выше | в компактных модулях 1,6–9 Мп |
| Искажения при движении | есть | нет |
| Работа с импульсной подсветкой | полосы на кадре | корректно |
Насколько смещается кадр: быстрый расчёт
Смещение за время считывания равно скорости, умноженной на это время. При 15 м/с и считывании 20 мс нижняя строка кадра снята на 30 см дальше по маршруту, чем верхняя.
Для картографии это сравнивают с размером пикселя на местности. При 2 см на пиксель 30 см — это 15 пикселей перекоса между верхом и низом кадра, намного больше допуска хорошей модели.
Программы фотограмметрии умеют компенсировать роллинг, если знают время считывания сенсора: такая настройка есть в Agisoft Metashape и Pix4D. Компенсация уменьшает ошибку, но не убирает её полностью, особенно при вибрации и порывах ветра.
Глобальный затвор в каталоге
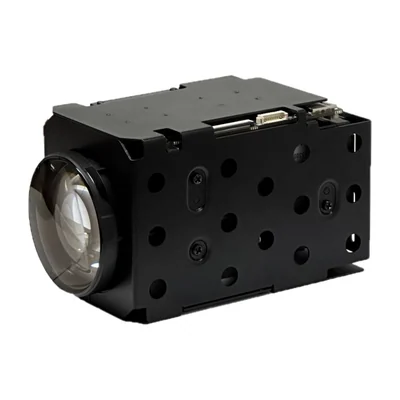
В нашем каталоге глобальный затвор чаще всего встречается в зум-блоках KT&C для подвесов: на длинном фокусе любое движение объекта или аппарата растягивается, и роллинг особенно заметен.
Разрешения у таких модулей скромные: 1,58–3,2 Мп на матрицах от 1/3,1″ до 1/1,8″, и только модуль с матрицей 1″ даёт почти 9 Мп.
| Модуль из каталога | Матрица | Разрешение | Оптический зум |
|---|---|---|---|
| KT&C ATC-HZ5510C-L | 1/2,9″ | 1,58 Мп | 10× |
| KT&C ATC-HZ8340T-LTA | 1/2,6″ | 2,3 Мп | 40× |
| KT&C ATC-HZ8930T-LP | 1/3,1″ | 3,2 Мп | 30× |
| KT&C ATC-HZ5528W-LP | 1/1,8″ | 3,19 Мп | 28× |
| KT&C ATC-UZ5707U-H | 1″ | 8,95 Мп | 7× |
Камеры с глобальным затвором в каталоге
Позиции каталога, к которым относится всё сказанное выше.

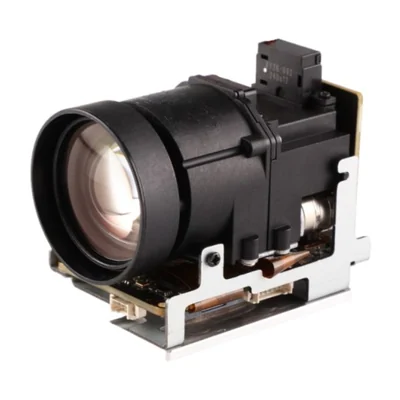
Зум-модуль Univision UV-ZNH3110MG, 3 Мп, глобальный затвор, 10×, 5–50 мм

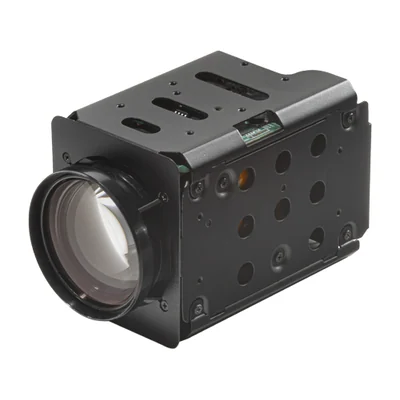
Зум-блок KT&C ATC-HZ8930T-LP, 30×, глобальный затвор, 1080p/60

Разделы каталога по теме
Рядом по теме
- Аналоговый видеотракт против цифрового: задержка и дальностьЗадержка, дальность и деградация картинки — три величины, по которым эти тракты расходятся принципиально.
- 640×512 против 1280×1024: что даёт удвоение матрицыВопреки ожиданию, вдвое большая матрица не удваивает дальность. Она удваивает сектор.
- Оптический поток: удержание позиции без спутниковКамера, смотрящая вниз, заменяет GNSS на высоте до десятка метров. И только там.