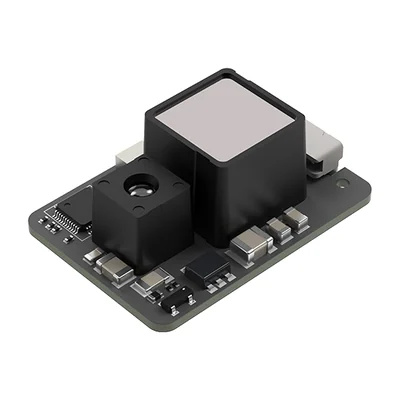
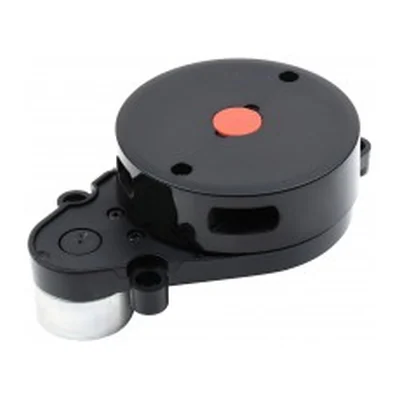
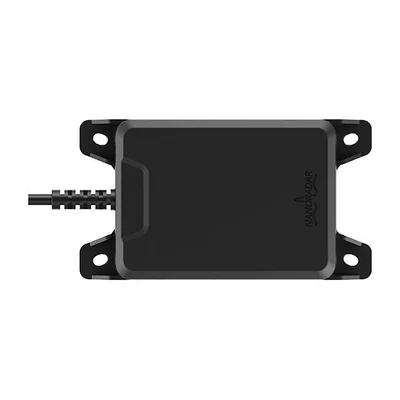
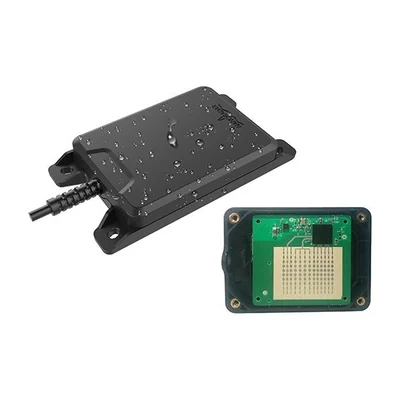
Радар обхода препятствий JIYI 24 ГГц для агродронов
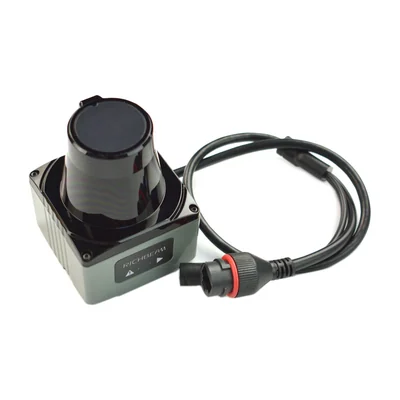
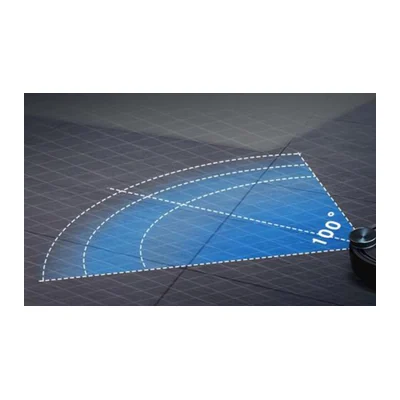
Радар 24 ГГц для обхода препятствий: дальность 1–25 м, обновление 40 Гц, корпус IP67, подключение по CAN.
От однолучевого ToF на пять метров до сканирующего лидара кругового обзора: чем измеряют расстояние на борту и как читать заявленную дальность.
Паспортную дальность измеряют по светлой матовой мишени с высоким коэффициентом отражения. Тёмный асфальт, вода и мокрая трава отражают в разы меньше, и реальная дистанция падает кратно — как и на ярком солнце, которое подсвечивает приёмник.
Измерить расстояние до препятствия можно четырьмя способами, и выбор между ними решается не точностью, а тем, что мешает в конкретной задаче.
Однолучевой ToF-дальномер меряет время пролёта импульса до одной точки прямо перед собой. Он компактный, лёгкий и быстрый — им держат высоту над поверхностью и ловят препятствие по курсу. Ограничение очевидно: видит он ровно туда, куда смотрит, и объект чуть в стороне для него не существует.
Сканирующий лидар вращает луч и строит срез вокруг аппарата. Это уже картина, а не число: по ней работает уклонение от препятствий и построение карты. Платить приходится массой, потреблением и подвижной механикой, которая изнашивается. Ключевые числа здесь — частота сканирования и угловое разрешение: они вместе определяют, заметит ли аппарат тонкий провод на скорости.
Ультразвук работает там, где оптика бессильна: по прозрачному стеклу, воде и зеркальным поверхностям. Взамен он медленный, узкий по дальности и путается от собственного эха и от шума винтов. Радар малой дальности видит сквозь пыль, дым и осадки, но плохо различает мелкие объекты.
Общее правило чтения характеристик одно, и оно важнее выбора типа. **Заявленная дальность получена в лаборатории по белой поверхности при слабом фоновом свете.** По тёмному асфальту и на ярком солнце оптический дальномер теряет от половины до трёх четвертей паспортной дистанции. Смотрите, при какой отражающей способности поверхности производитель мерил, — если он этого не пишет, к цифре стоит отнестись как к рекламной.
Второй параметр, о котором забывают, — частота обновления. На десяти метрах в секунду датчик с частотой 10 Гц отдаёт точку раз в метр пути, и между точками аппарат летит вслепую.
Значения приведены по данным производителей. Полные характеристики — на карточке позиции.
| № | Модель | Дальность | Частота | Угол обзора | Интерфейс | Масса |
|---|---|---|---|---|---|---|
| 1 | Obstacle Avoidance RadarJIYI | 1–25 м | 40 Гц | — | CAN | 80 г |
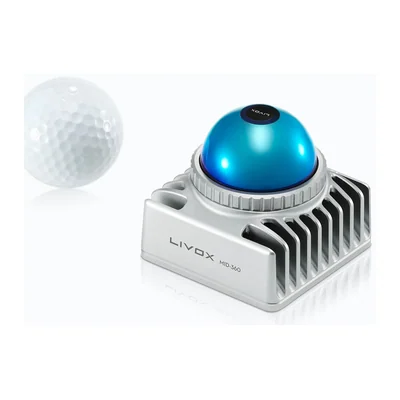
| 2 | Mid-360Livox | 40 м при отражательной способности 10%, 70 м при 80% (засветка 100 клк) | 200 000 точек/с (первый отклик), кадр 10 Гц (типовая) | гор. 360°, верт. от −7° до 52° | 100BASE-TX Ethernet | 265 г |
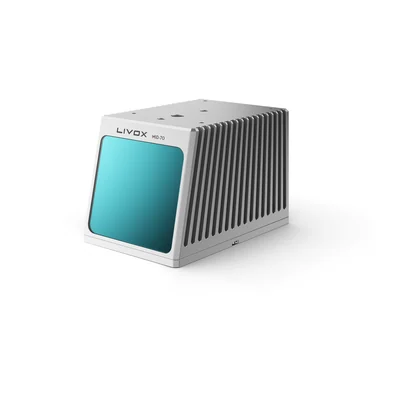
| 3 | Mid-70Livox | 90 м при отражательной способности 10%, 130 м при 20%, 260 м при 80% (засветка 100 клк) | 100 000 точек/с (один отклик), 200 000 точек/с (двойной отклик) | 70,4° (круговой) | Ethernet 100 Мбит/с | 580 г |
| 4 | AviaLivox | 190 м при отражательной способности 10%, 230 м при 20%, 320 м при 80% (засветка 100 клк); 190 / 260 / 450 м (0 клк) | 240 000 точек/с (один отклик), 480 000 (двойной), 720 000 (тройной) | 70,4° × 77,2° (неповторяющееся сканирование); 70,4° × 4,5° (повторяющееся линейное) | Ethernet 100 Мбит/с | 498 г (без кабелей) |
| 5 | HAPLivox | 150 м при отражательной способности 10% (засветка 100 клк) | 452 000 точек/с (первый или сильнейший отклик) | гор. 120°, верт. 25° | HAP (T1): 100BASE-T1 Automotive Ethernet; HAP (TX): 100BASE-TX Ethernet | около 1120 г |
| 6 | TFmini PlusBenewake | 0,1–12 м (отражательная способность 90%), 0,1–4 м (10%), в т. ч. при засветке 70 клк | 1–1000 Гц (UART), 1–100 Гц (I²C) | 3,6° | UART, I²C, I/O (LVTTL 3,3 В) | 12 ± 1 г |
| 7 | TFmini-SBenewake | 0,1–12 м (отражательная способность 90%), 0,1–7 м (10%), в т. ч. при засветке 70 клк | 1–1000 Гц (по умолчанию 100 Гц) | 2° | UART, I²C, I/O (LVTTL 3,3 В) | 5 ± 0,3 г |
| 8 | TF-LunaBenewake | 0,2–8 м (отражательная способность 90%), 0,2–2,5 м (10%), в помещении и на улице при 90 клк | 1–250 Гц (по умолчанию 100 Гц) | 2° | UART, I²C, I/O (LVTTL 3,3 В) | <5 г |
| 9 | TF02-ProBenewake | 0,1–40 м (отражательная способность 90%), 0,1–13,5 м (10%), в т. ч. при засветке 100 клк | 1–1000 Гц (по умолчанию 100 Гц) | 3° | UART, I²C (LVTTL 3,3 В) | 50 г (с кабелем) |
| 10 | TF03-100Benewake | 100 м (отражательная способность 90%), 40 м (10%) | 1–9800 Гц (по умолчанию 100 Гц) | <0,5° | UART / CAN (переключаются командой), RS-232, RS-485; логика 3,3 В TTL | 86 ± 3 г (без кабеля) |
| 11 | TF03-180Benewake | 180 м (отражательная способность 90%), 70 м (10%) | 1–9800 Гц (по умолчанию 100 Гц) | <0,5° | UART / CAN (переключаются командой), RS-232, RS-485; логика 3,3 В TTL | 86 ± 3 г (без кабеля) |
| 12 | TFS20-LBenewake | 0,2–20 м (90%, 0 клк), 0,2–15 м (90%, 100 клк); 0,2–12 м (10%, 0 клк), 0,2–9 м (10%, 100 клк) | 0 / 20 / 50 / 100 (по умолчанию) / 250 Гц | <2° | UART, I²C (LVTTL 3,3 В) | около 1,35 г |
| 13 | TOF MINIS Laser Range SensorWaveshare | 0,02–5 м (типовая) | 30 Гц, под заказ до 90 Гц | 1,48° | RS485 | 15,8 г |
| 14 | TOF MINI Laser Range SensorWaveshare | — | — | 25°…30° | UART | 3 г |
| 15 | RPLIDAR S2 High-PerformanceWaveshare | — | 10 Гц | — | — | — |
| 16 | TOF (time of flight) Mini Laser Range SensorWaveshare | — | — | 2°…3° | UART по умолчанию (уровни 3,3 В), I2C | 1 г |
| 17 | TOF (time of flight) Laser Range SensorWaveshare | — | — | 1°…2° | UART по умолчанию (уровни 3,3 В), I2C, дискретные выводы | 7,5 г |
| 18 | Slamtec RPLIDAR C1 Laser Ranging SensorWaveshare | — | — | — | UART, TTL | 110 г |
| 19 | DTOF Laser Lidar Sensor STL27LWaveshare | — | — | — | UART при 921600 | 46,1 г |
| 20 | 360° Omni-directional Triangulation LidarWaveshare | — | — | — | UART при 230400 | 101 г |
| 21 | Slamtec RPLIDAR A1 Laser Ranging SensorWaveshare | — | — | — | UART | 248 г |
| 22 | TOF Laser Range SensorWaveshare | — | — | 15°…27° (регулируемый) | UART (оба порта, уровни 3,3 В) и CAN | 2,7 г |
| 23 | SEN0311DFRobot | 3–450 см | — | — | — | — |
| 24 | SEN0547DFRobot | 0,03–12 м (80% отражающая способность белый объект);0,03–8 м (4% отражающая способность чёрный объект) | — | — | — | 47 г |
| 25 | SEN0577DFRobot | ≥25 м при отражении 70 %, ≥15 м при отражении 10 % | — | — | — | 160 г |
| 26 | SEN0578DFRobot | ≥40 м при отражении 70 %, ≥20 м при отражении 10 % | — | — | — | 160 г |
| 27 | SEN0576DFRobot | ≥15 м при отражении 70 %, ≥10 м при отражении 10 % | — | — | — | 160 г |
| 28 | DFR1022DFRobot | 0,05–30 м для белого объекта; 0,05–10 м для чёрного | 32 000 в секунду | — | TTL UART | 190 г |
| 29 | DFR1024DFRobot | 0,05–30 м для белого объекта; 0,05–10 м для чёрного | 32 000 в секунду | — | ETHERNET UDP RJ45 | 190 г |
| 30 | DFR1023DFRobot | 0,05–18 м для белого объекта; 0,05–8 м для чёрного | 32 000 в секунду | — | TTL UART | 190 г |
| 31 | DFR0628DFRobot | 0,1–40 м | 9200 в секунду | — | Ethernet (802.3/802.3u), Wi-Fi 802.11a/b/g/n/ac | 165 г |
| 32 | SEN0755DFRobot | до 5 м под водой | по умолчанию 20 Гц | 0.5° | — | менее 5 г без выводного кабеля |
| 33 | SEN0328DFRobot | 0,1–100 м при отражении 90 % | 1–1000 Гц регулируемый (по умолчанию 100 Гц) | 0,5° | — | 89 г±3 г |
| 34 | SEN0329DFRobot | 0,1–180 м при отражении 90 % | 1–1000 Гц регулируемый (по умолчанию 100 Гц) | 0,5° | — | 89 г±3 г |
| 35 | SEN0504DFRobot | 0,1–40 м | 100 Гц | 3° | — | 60 г (с кабель) |
| 36 | SEN0309DFRobot | 0,1–12 м | 1–1000 Гц(регулируемый) | — | — | 12 г |
| 37 | SEN0505DFRobot | 0,1–12 м | 100 Гц | 2° | — | 52 г |
| 38 | NRA15Nanoradar (Novasky) | до 30 м | 40 Гц | 41° по азимуту, 37° по углу места | UART | — |
| 39 | NRA24Nanoradar (Novasky) | до 50 м | 40 Гц | 28° по азимуту, 18° по углу места | CAN и UART | — |
| 40 | MR72Nanoradar (Novasky) | 0,2–80 м; до 90 м по объекту с ЭПР 5 м²; до 40 м по проводам высоковольтной линии | — | 112° по азимуту, 14° по углу места; в среднедальнем режиме угол места 15,6° | UART и CAN | — |
В подборку вошли позиции с самыми полными характеристиками — не больше двух от одной серии. Весь выбор: Лидары и дальномеры.
Радар 24 ГГц для обхода препятствий: дальность 1–25 м, обновление 40 Гц, корпус IP67, подключение по CAN.
Компактный лидар с круговым обзором 360° по горизонтали и от −7° до 52° по вертикали, дальность до 70 м, 200 000 точек/с, встроенный IMU, масса 265 г.
Лидар с круговым полем зрения 70,4°, дальностью до 260 м при отражательной способности 80%, 100 000–200 000 точек/с и ближней точностью ≤3 см на 0,2–1 м.
Лидар с полем зрения 70,4° × 77,2° (неповторяющееся сканирование), дальностью до 450 м, до 720 000 точек/с при тройном отклике и встроенным IMU, масса 498 г.
Лидар автомобильного класса с полем зрения 120° × 25°, дальностью 150 м при отражательной способности 10%, 452 000 точек/с и рабочей температурой от −40 до +85 °C.
Однолучевой ToF-дальномер на 0,1–12 м с частотой до 1000 Гц, углом обзора 3,6°, интерфейсами UART и I²C, корпусом IP65 и массой 12 г.
Однолучевой ToF-дальномер на 0,1–12 м с мёртвой зоной 10 см, частотой до 1000 Гц, углом обзора 2°, интерфейсами UART и I²C и массой 5 г.
Компактный однолучевой ToF-дальномер на 0,2–8 м с частотой до 250 Гц, углом обзора 2°, интерфейсами UART и I²C, питанием 3,7–5,2 В и массой менее 5 г.
Однолучевой ToF-дальномер средней дальности на 0,1–40 м с частотой до 1000 Гц, устойчивостью к засветке 100 клк, корпусом IP65 и питанием 5–12 В.
Промышленный однолучевой лазерный дальномер на 100 м (90%) и 40 м (10%) с частотой до 9800 Гц, углом обзора менее 0,5°, интерфейсами UART/CAN и корпусом IP67.
Промышленный однолучевой лазерный дальномер на 180 м (90%) и 70 м (10%) с частотой до 9800 Гц, углом обзора менее 0,5°, интерфейсами UART/CAN и корпусом IP67.
Миниатюрный однолучевой ToF-модуль на 0,2–20 м с лазером 905 нм, частотой до 250 Гц, интерфейсами UART и I²C, размером 21 × 15 × 7,87 мм и массой 1,35 г.
Времяпролётный лазерный дальномер на 0,02–5 м с узким полем зрения 1,48°: 30 Гц, выход RS485, корпус IP68, питание 4–5,6 В, 15,8 г.
Дальномер Waveshare TOF MINI: широкое поле зрения 25–30°, лазер 940 нм, UART 115200, питание 4–5,6 В, 100–140 мВт, масса 3 г.
Лидар RPLIDAR S2 в поставке Waveshare: круговой обзор, 32 000 измерений/с, сканирование 10 Гц, разрешение 0,12°, точность ±30 мм.
Лазерный дальномер Waveshare TOF Mini: лазер 940 нм, поле зрения 2–3°, UART и I2C, питание 4,3–5,2 В, 100 мВт, масса 1 г.
Лазерный дальномер Waveshare TOF (C): лазер 905 нм, поле зрения 1–2°, дальность 25 или 40 м, UART, I2C, питание 4,3–5,2 В, 7,5 г.
Круговой лидар Slamtec RPLIDAR C1: обзор 360°, угловое разрешение 0,72°, лазер 905 нм, UART (TTL), питание 5 В, 1,15 Вт, 110 г.
Круговой лидар STL27L (DTOF): обзор 360°, угловое разрешение 0,167°, лазер 905 нм, UART 921600, питание 5 В, 1,45 Вт, 46 г.
Комплект D200 с триангуляционным лидаром LD14P: обзор 360°, дальность до 8 м, лазер 793 нм, UART 230400, питание 5 В, до 1,5 Вт, 101 г.
Круговой лазерный сканер на 360° с разрешением не хуже 1 % дальности до 12 м и выходом UART.
Лазерный дальномер Waveshare TOF: до 5 м, разрешение 1 мм, лазер 940 нм (класс 1), поле зрения 15–27°, UART и CAN, 2,7 г.
Герметичный ультразвуковой датчик расстояния A02YYUW: 3–450 см, точность ±1 см, луч 60°, выход UART, IP67, питание 3,3–5 В.
Лидар кругового обзора DFRobot STL-19P (SEN0547), DToF: 0,03–12 м по белому и 8 м по чёрному объекту, 905 нм, UART, 5 В, 47 г.
Промышленный сканирующий 2D-лидар DFRobot SEN0577 LakiBeam 1: не менее 25 м при отражении 70 %, ToF 940 нм, Ethernet UDP, IP65, питание 9–36 В, 160 г.
Промышленный сканирующий 2D-лидар DFRobot SEN0578 LakiBeam 1L: не менее 40 м при отражении 70 %, 270°, ToF 940 нм, Ethernet UDP и Type-C, IP65, питание 9–36 В, 160 г.
Промышленный сканирующий 2D-лидар DFRobot SEN0576 LakiBeam 1S: не менее 15 м при отражении 70 %, ToF 940 нм, Ethernet UDP, IP65, питание 6–36 В, 160 г.
Лидар кругового обзора DFRobot DFR1022 (SLAMTEC RPLiDAR S2): 360°, до 30 м по белому и 10 м по чёрному объекту, TTL UART, IP65, 190 г.
Лидар кругового обзора DFRobot DFR1024 (SLAMTEC RPLiDAR S2E): 360°, до 30 м по белому и 10 м по чёрному объекту, Ethernet, IP65, 190 г.
Лидар кругового обзора DFRobot DFR1023 (SLAMTEC RPLiDAR S2L): 360°, до 18 м по белому и 8 м по чёрному объекту, TTL UART, IP65, 190 г.
Лазерный картограф DFRobot DFR0628 (SLAMTEC Mapper M2M2): 360°, 0,1–40 м, встроенный SLAM, точность до 5 см, Ethernet и Wi-Fi, масса 165 г.
Подводный лидарный дальномер DFRobot TF-UW500 (SEN0755), dToF: до 5 м под водой, точность до 3 см, угол 0,5°, UART или I2C, менее 5 г.
Лидарный дальномер DFRobot SEN0328 Benewake TF03: 0,1–100 м, точность ±10 см до 10 м, угол 0,5°, до 1000 Гц, UART и CAN, IP67, 89 г.
Лидарный дальномер DFRobot SEN0329 Benewake TF03: 0,1–180 м, точность ±10 см до 10 м, угол 0,5°, до 1000 Гц, UART и CAN, IP67, 89 г.
Промышленный лидарный дальномер DFRobot SEN0504 Benewake TF02-i: 0,1–40 м, точность ±5 см до 5 м, RS485, 100 Гц, IP65, питание 7–30 В.
Лидарный дальномер DFRobot SEN0309 Benewake TFmini Plus: 0,1–12 м, точность ±5 см до 6 м, до 1000 Гц, UART или I2C, IP65, масса 12 г.
Промышленный лидарный дальномер DFRobot SEN0505 Benewake TFmini-i: 0,1–12 м, точность ±6 см до 6 м, RS485, 100 Гц, IP65, питание 7–30 В.
Компактный радиовысотомер K-диапазона для БПЛА, вертолётов и малых дирижаблей: измеряет высоту над подстилающей поверхностью с точностью 4 см, работает над травой и водой, где ультразвук и барометр ошибаются.
Радиовысотомер для следования рельефу: диапазон 50 м, точность 2 см, интерфейсы CAN и UART. Производитель выпустил прошивку под ArduPilot — высотомер подключается к Pixhawk без правки исходников полётного контроллера.
Двухлучевой миллиметровый радар для обхода препятствий: одновременно выдаёт дальность, скорость и угол до 50 объектов, видит провода ЛЭП с 40 м и не зависит от освещения, тумана и пыли.
Пришлите спецификацию или артикул — посмотрим по каждой позиции и ответим с ценой и сроком в течение одного рабочего дня.