Тактильный датчик DFRobot SEN0704, матрица 6×6, 20 г–5 кг, UART
Тактильная матрица 6×6 на 36 точек и площадку 15×15 мм: от 20 г до 5 кг на точку, выход UART.
- Артикул
- SEN0704
- Производитель
- DFRobot, Китай
- Расчёты
- в рублях по договору; валютный платёж поставщику и валютный контроль — на нашей стороне
- Срок
- от 3 недель до отгрузки из чего складывается
- Линейка
- других моделей этой линейки в каталоге нет
Ответим ценой и сроком в течение одного рабочего дня. Объём партии уточним при расчёте.
- Данные производителяХарактеристики взяты со страницы модели или из даташита, без пересказов посредников.
- Документы для таможни и бухгалтерииКонтракт, инвойс, декларация на товары, УПД со статусом счёта-фактуры.
- Замена брака за наш счётПовторную логистику берём на себя, образцы перед серией — по запросу.
Характеристики
- Артикул
- SEN0704
- Питание
- 5 В
- Частота обновления
- 20 Гц / 50 Гц
- Протокол обмена
- UART
- Рабочая температура
- −20…+65 °C
- Интерфейс связи
- UART
- Частота дискретизации
- 20 Гц / 50 Гц
- Чувствительная площадка
- 15×15 мм
- Конфигурация матрицы
- 6×6 (36 точек)
- Усилие срабатывания
- 20 г
- Диапазон давления
- 20 г–5 кг на одну точку
- Тип давления
- сжатие
- Ресурс
- более 1 000 000 срабатываний при усилии 1 кг
- Размер платы-адаптера
- 20 × 12 мм
Описание
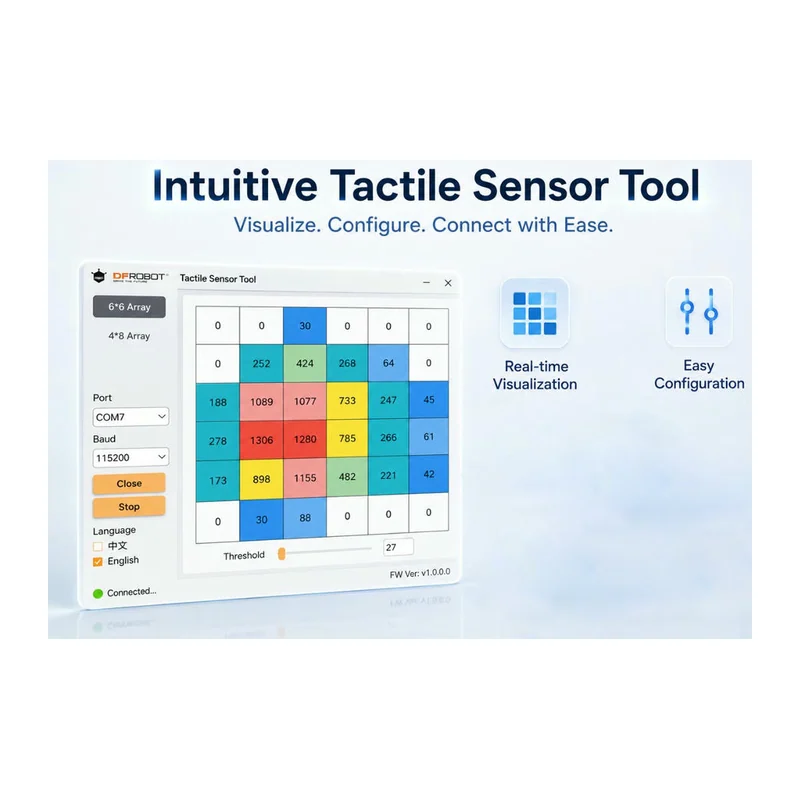
Матричный датчик давления на резистивных элементах: 36 точек в сетке 6×6 на квадратной площадке 15×15 мм. Порог срабатывания каждой точки — 20 г, верхняя граница — 5 кг, частота опроса 20 или 50 Гц, результат выдаётся по UART.
Датчик показывает, где и с каким усилием нажали на площадку. Квадратная сетка с одинаковым шагом по обеим осям удобна, когда важно положение точки контакта, например в пальцах захвата или в датчике касания опоры.
Питание 5 В, рабочая температура от −20 до +65 °C, плата-адаптер 20×12 мм. Заявленный ресурс — более 1 000 000 срабатываний при усилии 1 кг; площадку нагружают только на сжатие, а гибкий шлейф фиксируют так, чтобы он не перегибался у основания.
Характеристики приведены по данным производителя: страница модели ↗