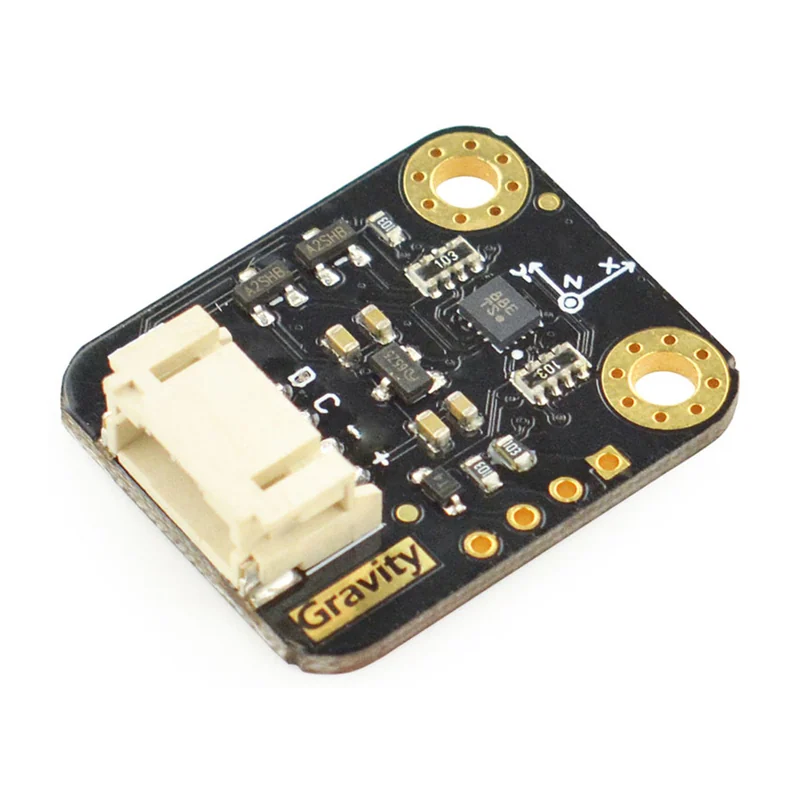
Инерциальный датчик DFRobot SEN0250 на BMI160, 6 осей, I2C
Шестиосевой инерциальный датчик на BMI160: акселерометр до ± 16 g, гироскоп до ± 2000 °/с, частота до 1600 Гц.
- Артикул
- SEN0250
- Производитель
- DFRobot, Китай
- Расчёты
- в рублях по договору; валютный платёж поставщику и валютный контроль — на нашей стороне
- Срок
- от 3 недель до отгрузки из чего складывается
- Линейка
- других моделей этой линейки в каталоге нет
- Документы
- прошивки
Ответим ценой и сроком в течение одного рабочего дня. Объём партии уточним при расчёте.
- Данные производителяХарактеристики взяты со страницы модели или из даташита, без пересказов посредников.
- Документы для таможни и бухгалтерииКонтракт, инвойс, декларация на товары, УПД со статусом счёта-фактуры.
- Замена брака за наш счётПовторную логистику берём на себя, образцы перед серией — по запросу.
Характеристики
- Артикул
- SEN0250
- Питание
- 3,2–6 В
- Интерфейс
- Gravity-I2C
- Рабочая температура
- −40…+85 °C
- Габариты
- 22×27 мм
- Диапазон акселерометра
- ± 2 г/± 4 г/± 8 г/± 16 г
- Диапазон гироскопа
- ± 125°/с, ± 250°/с, ± 500°/с, ± 1000°/с, ± 2000°/с
- Смещение нуля акселерометра
- ± 40 mg
- Смещение нуля гироскопа
- ± 10°/с
- Программируемая частота
- 25/32–1600 Гц
- Ударостойкость
- 1000 г × 200 мкс
Описание
Шестиосевой инерциальный модуль на BMI160 для систем стабилизации и навигации роботов и малых аппаратов: трёхосевой акселерометр с диапазонами ± 2, ± 4, ± 8 и ± 16 g и трёхосевой гироскоп от ± 125 до ± 2000 °/с. Частота выдачи данных программируется до 1600 Гц, обмен по Gravity-I2C, плата 22×27 мм.
Смещение нуля заявлено ± 40 mg по акселерометру и ± 10 °/с по гироскопу, ударостойкость — 1000 g в течение 200 мкс, так что модуль выдерживает удары при жёстких посадках.
Из-за заметного смещения нуля гироскопа калибровку проводят при каждом включении, в неподвижном положении. Питание 3,2–6 В, рабочая температура от −40 до +85 °C; на борту плату ставят на виброразвязку и выравнивают её оси по осям аппарата.
Документация
Характеристики приведены по данным производителя: страница модели ↗