DFRobot · Китай
DFR0994
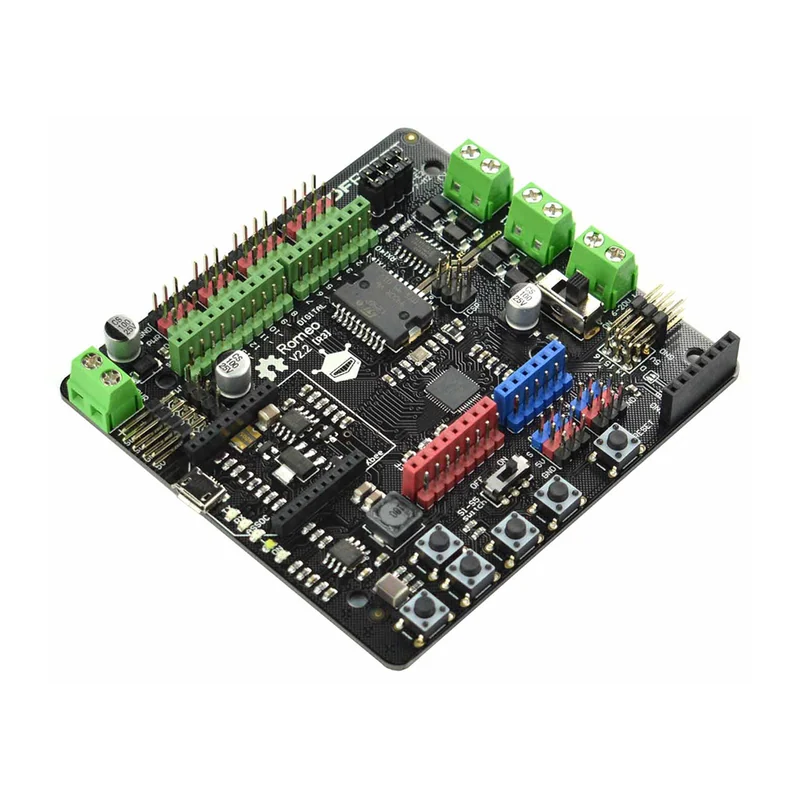
Контроллер мобильного робота на ATmega32U4 со встроенным драйвером двух двигателей постоянного тока до 2 А на канал, питание 6–23 В, разводка Arduino R3.
Чего в карточке нет: память, рабочая температура — пришлём по запросу.
Ответим ценой и сроком в течение одного рабочего дня. Объём партии уточним при расчёте.
Плата управления для небольших колёсных и гусеничных роботов: микроконтроллер ATmega32U4 с загрузчиком Arduino Leonardo и силовой драйвер собраны на одной плате 89 × 84 × 14 мм. Драйвер ведёт 2 двигателя постоянного тока или 1 шаговый с током до 2 А на канал, а разводка Arduino R3 оставляет возможность ставить стандартные шилды.
Драйвер двигателей встроен, и отдельный силовой модуль не нужен. Для связи есть разъём XBee и посадочные места под APC220 и DF-Bluetooth; два аппаратных последовательных порта позволяют заливать программу, не снимая радиомодуль. Выведены 3 набора I2C, аналоговые входы A0-A5 и A6-A11 с маркировкой сигнал/питание/земля, ШИМ на выводах 3, 5, 6, 9, 10, 11, 13.
Питание — от USB или внешнего источника 6–23 В постоянного тока, выходы 5 В (2 А) и 3,3 В идут на датчики; переключатель выбирает источник, отдельный выключатель отсекает питание двигателей от логики. В Arduino IDE выбирают плату Arduino Leonardo, а назначение аналоговых выводов отличается от первой версии Romeo — скетчи под неё требуют проверки.
Характеристики приведены по данным производителя: страница модели ↗