IP-зум-блоки и зум-модули с выходом Ethernet
IP-зум-модуль сам сжимает видео в H.264 или H.265 и отдаёт его по Ethernet потоком RTSP, а управляется по сети через ONVIF или VISCA over IP. Его подключают к цифровой радиолинии или бортовому коммутатору без отдельного энкодера.
Сверяют по: зум, сенсор, видеовыход, масса, габариты
Сводная таблица характеристик
Значения приведены по данным производителей. Колонки, не заполненные у большинства позиций раздела, в таблицу не выводятся.
| Модель | Зум | Сенсор | Видеовыход | Масса |
|---|---|---|---|---|
| Savgood SG-ZCM5060NMI-OGSavgood | 60x (f=20–1200 мм, F2.92–F11.37) | 1/1,8" Starvis CMOS с глобальным затвором | Ethernet (4 контакта), питание и UART (6 контактов), аудио (5 контактов), MIPI (30 контактов) | около 5 кг |
| Savgood SG-ZCM8005NMLSavgood | 5x (f=3,5–16,5 мм, F1.6–F3.1) | 1/2,8" Sony Starvis CMOS с прогрессивной развёрткой | Ethernet (4 контакта), питание и UART (6 контактов), аудио (5 контактов), MIPI (30 контактов) | 90 г |
| Savgood SG-ZCM8010NMILSavgood | 10x (f=4,8–48 мм, F1.7–F3.2) | 1/2,8" Sony Starvis CMOS с прогрессивной развёрткой | Ethernet (4 контакта), питание и UART (6 контактов), MIPI (30 контактов) | 157 г |
| Savgood SG-ZCM8020NKSavgood | 20x (f=6,5–130 мм, F1.5–F4.0) | 1/1,8" Sony Starvis 2 CMOS с прогрессивной развёрткой | Ethernet (4 контакта), питание и UART (6 контактов), аудио (5 контактов) | 330 г |
| Savgood SG-ZCM8037NK-OSavgood | 37x (f=6,5–240 мм, F1.6–F4.9) | 1/1,8" Sony Starvis 2 CMOS с прогрессивной развёрткой | Ethernet (8 контакта), питание и UART (6 контактов), аудио (5 контактов) | 600 г |
| Savgood SG-ZCM8050NMI-OSavgood | 50x (f=6–300 мм, F1.4–F4.87) | 1/1,8" Sony Starvis 2 CMOS с прогрессивной развёрткой | Ethernet (4 контакта), питание и UART (6 контактов), аудио (5 контактов), MIPI (30 контактов) | 970,5 г |
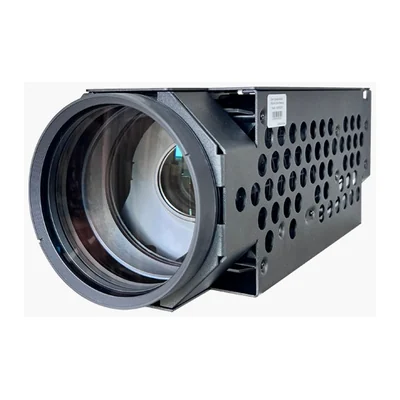


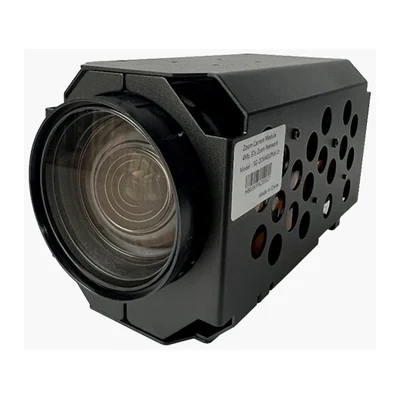
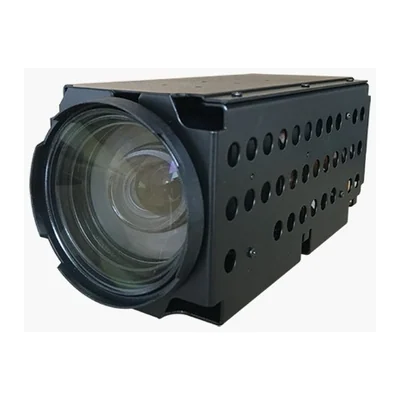
Дошли до конца раздела и не нашли типоразмер — пришлите спецификацию, посмотрим по параметрам.
О позициях раздела
Подвес выбирают по массе и посадочному месту носителя: лишний момент инерции платформы съедает запас по тяге и время полёта.
Протокол управления согласуют с полётным контроллером заранее — совместимость по разъёму не означает совместимости по командам.
Виброразвязка важнее самих приводов: подвес компенсирует эволюции носителя, но не высокочастотную вибрацию от винтов.