Справочник
Бортовой коммутатор и PoE: питание по Ethernet на БПЛА
Один кабель вместо двух — это минус масса и минус разъём. И плюс требование к бюджету мощности.
Зачем Ethernet на борту
Когда на аппарате больше одного устройства с большим потоком данных — камера высокого разрешения, лидар, вычислитель — последовательные интерфейсы перестают справляться.
Ethernet даёт общую шину с гигабитной полосой, стандартные протоколы и возможность подключить наземную станцию тем же способом, что и бортовое устройство.
Дополнительный выигрыш — питание по тому же кабелю. Для поворотных платформ и выносных модулей это снимает половину проводки.
| Стандарт PoE | Мощность на порту | Мощность у устройства | Типовое применение |
|---|---|---|---|
| 802.3af (Type 1) | 15,4 Вт | 12,95 Вт | камера, датчик |
| 802.3at (Type 2, PoE+) | 30 Вт | 25,5 Вт | поворотная платформа |
| 802.3bt (Type 3) | 60 Вт | 51 Вт | вычислитель, обогрев |
| 802.3bt (Type 4) | 90 Вт | 71,3 Вт | мощная нагрузка, привязь |
| Пассивный PoE | по источнику | по источнику | нестандартный, нужна осторожность |
Пассивный PoE — источник поломок
Стандартный PoE согласовывает мощность: источник опрашивает устройство и подаёт питание только после ответа. Пассивный PoE подаёт напряжение всегда и на фиксированных контактах.
Подключение обычного Ethernet-устройства к пассивному источнику может вывести его из строя. Подключение PoE-устройства к пассивному источнику другого напряжения — тоже.
На борту пассивный PoE применяют, но тогда все разъёмы и кабели этой цепи маркируют, а порты делают физически несовместимыми с обычными.
Кабель и масса
Категория 5e достаточна для гигабита на десятках метров. Категория 6 и выше нужна редко, а весит и жёстче гнётся заметно сильнее.
Для борта берут кабель с многожильными проводниками: одножильный ломается от вибрации и перегибов.
Экранирование оправдано рядом с силовыми цепями, но экран должен заземляться только с одной стороны — иначе образуется земляная петля и помеха приходит по ней.
Задержка и синхронизация
Коммутатор добавляет задержку: он принимает кадр целиком, прежде чем передать. На гигабите полный кадр в 1500 байт принимается за 12 мкс, и вместе с обработкой это единицы–десятки микросекунд на каждый коммутатор. Для видео и телеметрии это незаметно, для контуров управления — повод считать бюджет с учётом очередей, которые при перегрузке порта растут уже до миллисекунд.
Если на борту несколько датчиков, чьи данные надо совмещать по времени (камера и лидар, две камеры), нужна синхронизация. Протокол точного времени (PTP) решает это, но требует поддержки на всех узлах.
Без синхронизации совмещение делают по меткам от полётного контроллера, и точность ограничена джиттером последовательного канала.
Сетевое оборудование в каталоге
Позиции каталога, к которым относится всё сказанное выше.


Коммутатор Osnovo SW-70402/ILS, 4 × GE + 2 × SFP, управляемый L2+, DIN-рейка

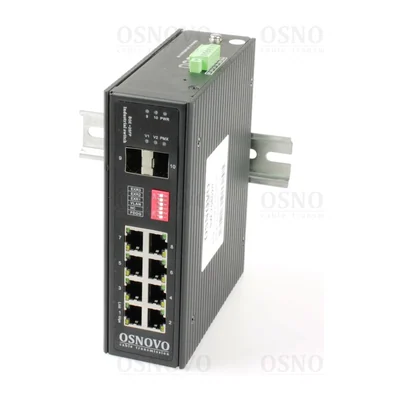

Коммутатор Osnovo SW-70802/IL, 8 × GE + 2 × SFP, управляемый L2+, DIN-рейка

Коммутатор Osnovo SW-70802/ILS, 8 × GE + 2 × SFP, управляемый L2+, DIN-рейка
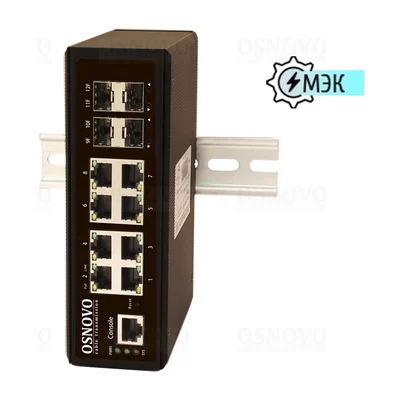
Коммутатор Osnovo SW-70804/IL, 8 × GE + 4 × SFP, управляемый L2+, DIN-рейка
Разделы каталога по теме
Рядом по теме
- Одноплатный компьютер на борту: питание, тепло и интерфейсыПлата, которая на столе работает сутками, в фюзеляже уходит в троттлинг за восемь минут.
- Оптоволокно в линии связи и на привязном аппаратеОптика не глушится и не наводит помеху. Но она не терпит радиуса изгиба меньше паспортного.
- Привязная станция: питание по кабелю и что его ограничиваетВысота привязного аппарата упирается не в мощность станции, а в массу кабеля, который он должен поднять.
- Бортовой DC-DC преобразователь: КПД, пульсации и помехиСтабилизатор не только питает нагрузку. Он ещё и шумит — в питание, в эфир и в датчики.